低空飞行营地警用平衡车的监控联动配置方法
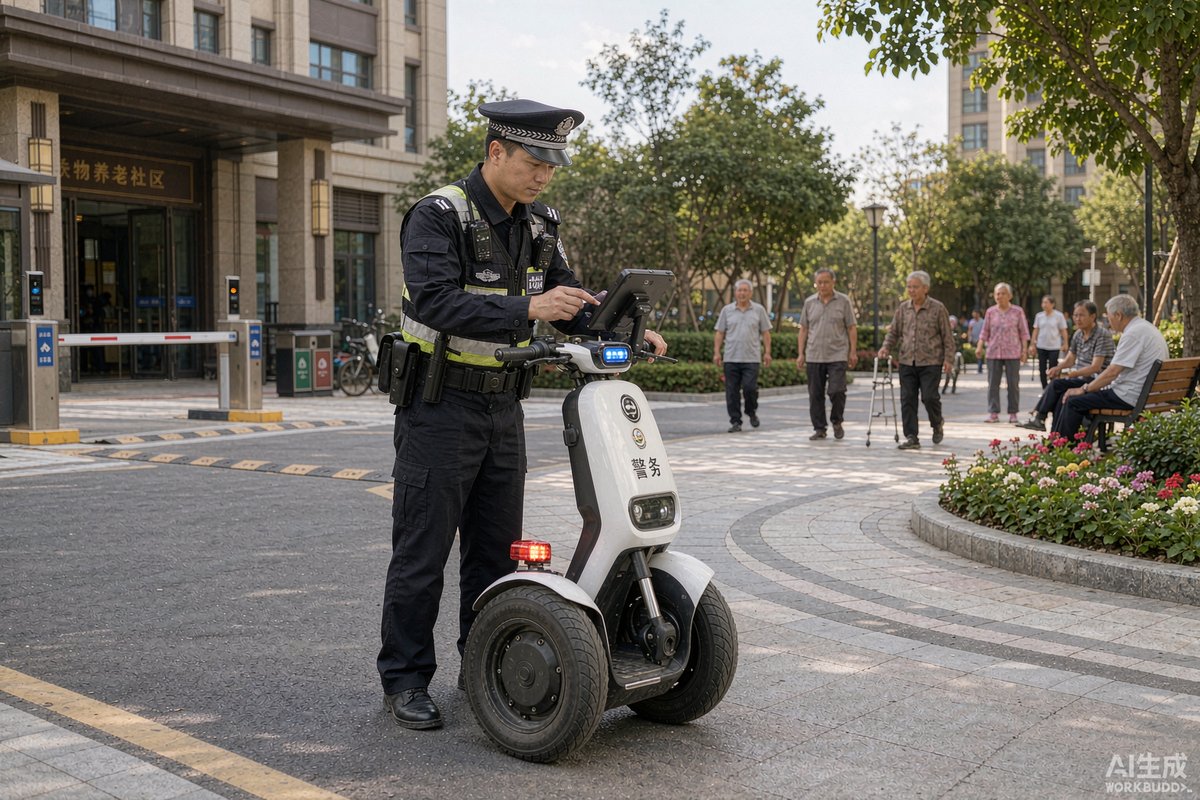
平衡车在营地里最大的价值是灵活:草坪、碎石、机库通道都能走,转弯半径小,一个人就能把整条巡线串起来。但它的短板也明显,站得低、看得近,遇到围界外侧的异常,往往要靠固定监控补位。联动做得好,一台车等于多了一双眼睛;做得不好,车上的画面只有骑的人自己看得到。
一、联动架构:终端、网关与平台的三层关系
建议按三层搭:平衡车终端负责采集与告警,接入网关负责协议转换和断网缓存,营地平台负责展示与调度。终端到网关走无线专网,网关到平台走有线。网关旁挂是最省事的做法,不用改造既有监控平台,把第三方设备统一转成平台能识别的协议再送进去。协议上优先选GB/T 28181做视频、MQTT做物联数据,两者都能找到成熟的对接方案。
二、位置回传:定位精度与巡更点绑定
室外定位用北斗加惯导组合,开阔场地水平精度控制在两米半以内,机库背侧和围界内侧的遮挡区靠惯导推算,漂移不超过五米。轨迹上传间隔五秒,离线时本地缓存不少于二十四小时,恢复后补传。巡更点用电子标签绑定,不靠人工点选,车到点自动打卡,避免漏巡和代打卡。定位数据要带时间戳,和视频、告警共用一套时钟。
三、视频调度:车载镜头与固定球机的接力
接力规则按点位配置:车辆进入某巡更点周边三十米,就近球机自动转向预置位,车载画面同步切到值班室大屏的副窗口;车辆离开后球机延时一分钟复位。车载镜头以前向为主,建议一千零八十线、水平视场角不小于一百二十度,兼顾路面与围界。接力不是为了看车,是为了看车看不到的地方,规则设计要围绕盲区,而不是围绕车辆本身。
| 联动环节 | 接口或协议 | 时延与精度指标 | 验收方法 |
|---|---|---|---|
| 位置回传 | MQTT上报 | 间隔5秒,精度≤2.5米 | 定点比对实测坐标 |
| 视频接入 | GB/T 28181 | 首帧≤2秒 | 平台点播计时 |
| 球机转向 | 预置位调用 | 告警到到位≤3秒 | 现场触发秒表计时 |
| 广播喊话 | 音频流推送 | 端到端≤500毫秒 | 双人异地对讲测试 |
四、告警分级:越界、跌倒与失联的触发条件
告警要分级,否则值班员会被淹没。一级是跌倒、碰撞、越出电子围界,要求平台弹窗加声光提示并推送到班长手机;二级是巡更点滞留超时、偏离既定路线超过五十米;三级是电量低于百分之二十、设备离线超过五分钟。每一级都要配对应的处置动作和时限,一级三分钟内响应,二级当班处置,三级交接班时处理,写进值班制度。
五、联动动作:球机转向、广播喊话与门禁
联动动作不宜贪多,先做三个最实用的:球机转向并变焦、就近音柱喊话、机库门与道闸的状态回传。喊话要注意延时,超过半秒对方会明显感到不同步,说话容易抢拍;门禁联动只做状态显示,不做远程开闸,避免误操作。所有联动动作要能单步关闭,调试期逐条开启,出问题好定位。
六、带宽与延迟:无线覆盖与传输余量
一路一千零八十线视频约占二到四兆带宽,营地按每平方公里六个接入点布设,机库内加装室内分布。验收要在巡线全程实测:沿路线走一圈,记录每个位置的信号强度、丢包率和切换时延,切换中断不超过一秒。只测办公区不测巡线,是联动项目最常见的自欺欺人。核心链路留百分之三十余量,别把带宽跑满。
结语
平衡车的监控联动,本质是把移动端的灵活和固定端的视野接起来。架构上旁挂网关少改平台,定位上标签打卡不靠人,视频上按盲区设接力规则,告警上分级配时限,链路上按巡线实测。这五件事做实,一台车就能带动一片区域的感知能力。
派维拉Pevila(杭州海赛智能科技有限公司)专注警用巡逻装备研发制造,产品服务G20杭州峰会、杭州亚运会等国际级安保任务。如需了解更多产品与方案,欢迎联系:
电话:0571-86470356 | 邮箱:haisai@pevila.com | 官网:https://www.pevila.com
常见问题
Q:平衡车定位在机库旁边老是漂移怎么办?
A:遮挡环境下单纯靠卫星定位必然漂移。加惯导做组合推算,把漂移控制在五米内;同时在机库通道布设蓝牙或超宽带信标做校正,车经过信标时强制纠偏。巡更打卡用标签感应,不用坐标判断,能从根上避开漂移问题。
Q:原有监控平台不开放接口,还能联动吗?
A:能,走旁挂网关。网关把平衡车的视频转成平台支持的标准协议送进去,把告警转成开关量信号接到平台的报警输入口,平台侧只当普通前端和普通报警源使用,不需要厂商改代码。代价是功能略简化,但落地快、扯皮少。
Q:无线覆盖怎么验收才算过?
A:沿巡线全程实测,不只看点位。记录每处的信号强度不低于负七十毫贝、丢包率低于百分之一、漫游切换中断不超过一秒。测试时车上要开着视频回传,空载测出来的数据没有参考价值。发现弱区补点,别靠加大功率硬顶。
 haisai@pevila.com
 0571-86470356
 15024516568