亲水平台无人巡逻车监控联动方案与处置流程设计
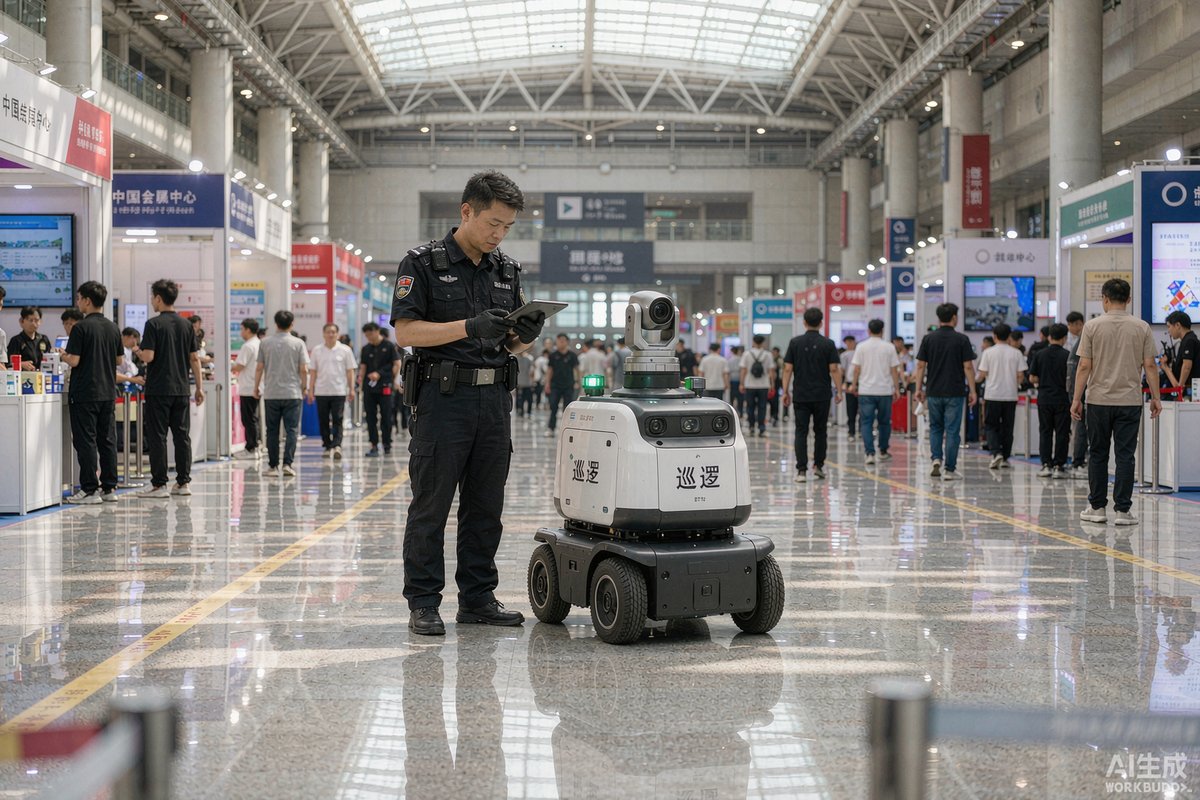
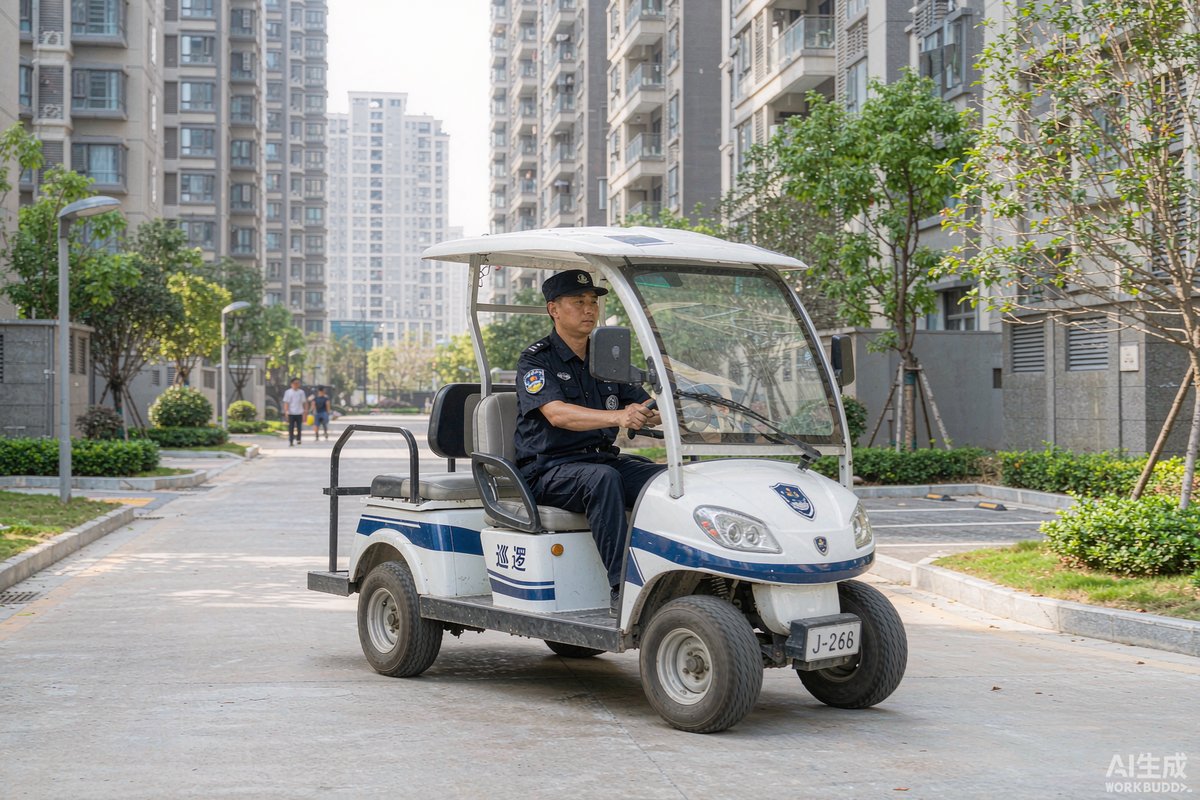
无人巡逻车在亲水平台的价值不只是替代人力走线,更在于它是一个移动的视频与告警节点,能否与既有监控体系打通,决定了它到底是摆设还是战力。联动的核心是四条链路:视频回传、告警推送、远程处置、与固定监控互补,下面逐一给出落地做法。
一、视频回传组网:车载摄像头与平台对接路径
先确认无人巡逻车的视频流协议与安防平台的接入能力,主流做法是车辆通过GB28181或RTMP协议把多路画面推到流媒体服务器,再分发给巡逻管理平台与指挥大屏。亲水平台沿水区域网络覆盖弱,建议沿平台部署几处无线网桥或5G CPE补盲,回传带宽按每路画面不低于四兆预留。验收联动时要现场查看画面延迟,通常控制在三秒以内才满足先期处置需要,超过十秒基本失去实时价值。
二、告警分级推送:事件识别与处置流转
无人巡逻车的车载算法可识别落水风险区域逗留、人员摔倒、聚集纠纷等事件,关键是把告警分级并定义每级动作:一级事件(疑似落水、人员受伤)立即推送值班室并声光报警,值班员直接调度就近队员;二级事件(越界逗留、纠纷苗头)推送班长手机并联动车辆前往复核;三级事件(设施异常、垃圾堆积)生成工单进入日常流程。每级告警都要有确认时限,超时未确认自动升级,防止告警在群里被淹没。
三、远程喊话协同:人机配合的处置闭环
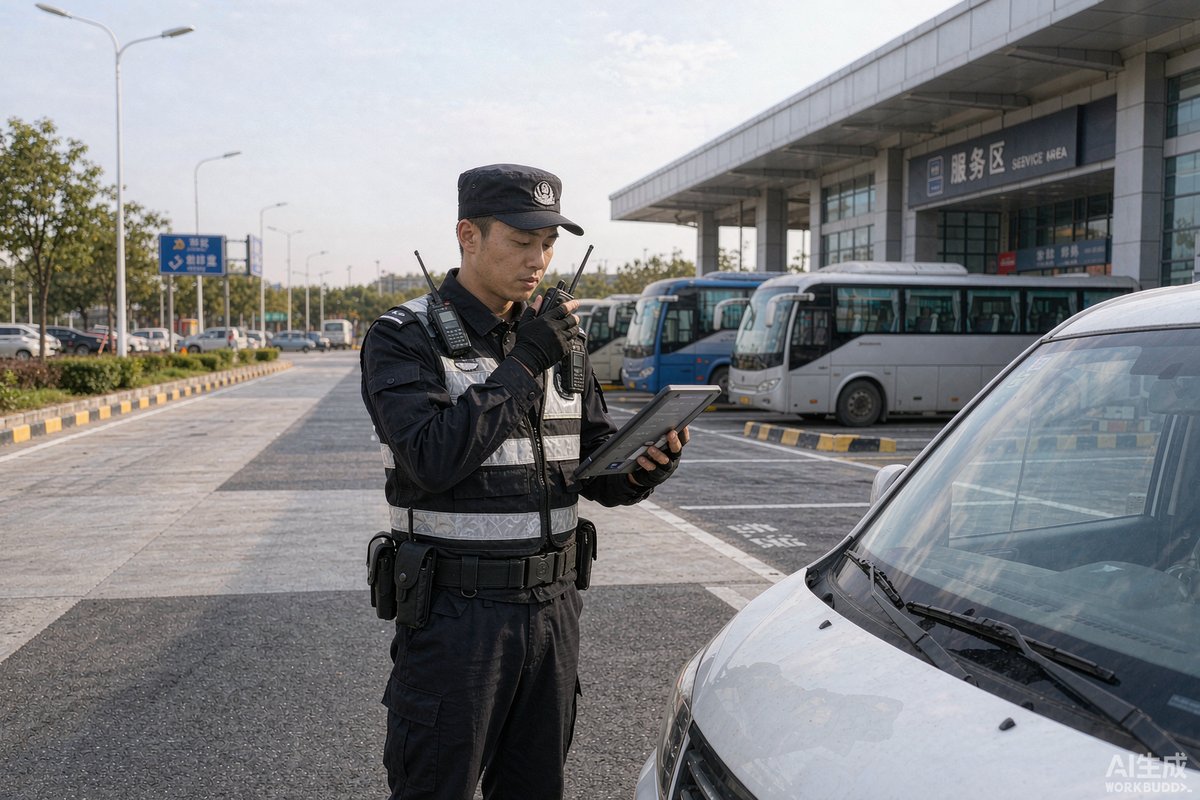
无人巡逻车自带双向语音与警示广播,联动方案里要设计喊话的使用场景:发现儿童靠近临水边缘时自动播放提示音,值班员可接管麦克风远程劝导;夜间遇可疑逗留人员,先广播警示再派队员到场。每次喊话处置都要在平台留记录,形成识别、喊话、复核、闭环的固定动作。喊话内容建议预置常用模板,避免值班员现场措辞不当引发投诉。
四、固定点位互补:与枪机监控的画面联动
无人巡逻车与固定监控不是替代关系,而是互补。做法是把车辆实时位置叠加在电子地图上,值班员在固定监控发现异常时,一键调度车辆开到目标点位补充视角;反过来车辆告警时,平台自动弹出该点位周边三路固定枪机画面,形成包围式观察。双方画面都支持同步录像并合并归档,同一事件的移动画面与固定画面要能按时间轴对齐调取,这是事件复盘的关键能力。
| 联动环节 | 触发条件 | 系统动作 |
|---|---|---|
| 一级告警 | 疑似落水或人员受伤 | 值班室声光报警并调度队员 |
| 二级告警 | 越界逗留或纠纷苗头 | 推送班长并派车复核 |
| 固定监控异常 | 枪机识别到事件 | 一键调度车辆前往补视角 |
| 车辆告警复核 | 车载算法触发事件 | 联动周边三路枪机画面 |
五、断网断电兜底:链路冗余与本地缓存
临水环境网络波动是常态,联动系统必须有兜底设计:车辆本地存储卡持续录像,断网期间数据缓存,恢复后自动补传;告警通道建议双链路,主用5G、备用平台短信或对讲转达;车辆电量低于两成时自动返回充电点并向值班室报备。每季度做一次断网断电演练,验证缓存补传与人工兜底流程是否真正可用,演练结果记入联动系统运维档案。
结语
亲水平台无人巡逻车的监控联动,是把车辆的视频、告警、喊话三大能力接入既有安防体系的工程活。做好协议对接、告警分级、人机协同与断网兜底四件事,无人巡逻车才能从移动摆设变成指挥体系里的实时节点,联动的价值最终体现在处置提速上。
派维拉Pevila(杭州海赛智能科技有限公司)专注警用巡逻装备研发制造,产品服务G20杭州峰会、杭州亚运会等国际级安保任务。如需了解更多产品与方案,欢迎联系:
电话:0571-86470356 | 邮箱:haisai@pevila.com | 官网:https://www.pevila.com
常见问题
Q:无人巡逻车的监控画面延迟高怎么办?
A:先排查回传链路:检查无线网桥信号强度与5G信号质量,压缩视频码率或降低帧率换取流畅度,必要时在平台沿线增设补盲节点。画面延迟超过五秒的点位应列入网络改造清单,验收标准建议控制在三秒以内。
Q:车载告警误报太多怎么优化?
A:误报多源于算法阈值与环境干扰,可先统计一周告警数据,把误报高的事件类型逐项调整灵敏度,或在固定误报点设置屏蔽区域。同时把人工复核结果回传给厂商迭代算法,通常一至两个月能把误报率降到可接受水平。
Q:无人巡逻车联动改造要不要换掉原有监控平台?
A:多数情况下不需要。只要原平台支持标准协议接入,无人巡逻车可作为新增前端接入,改造重点是网络补盲与告警流转配置。选型时优先选支持GB28181协议的车辆,避免被私有协议绑定在单一平台上。
 haisai@pevila.com
 0571-86470356
 15024516568