环湖绿道无人巡逻车管理实务:参数设定操作清单
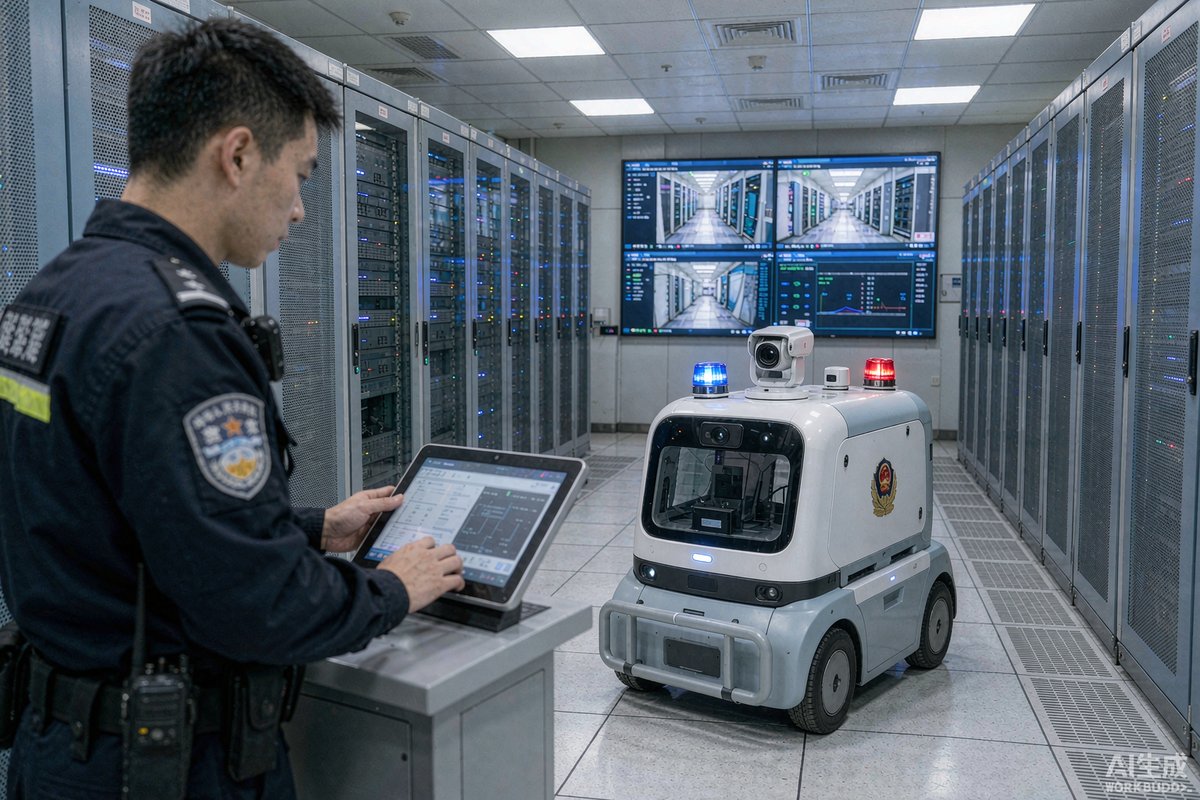
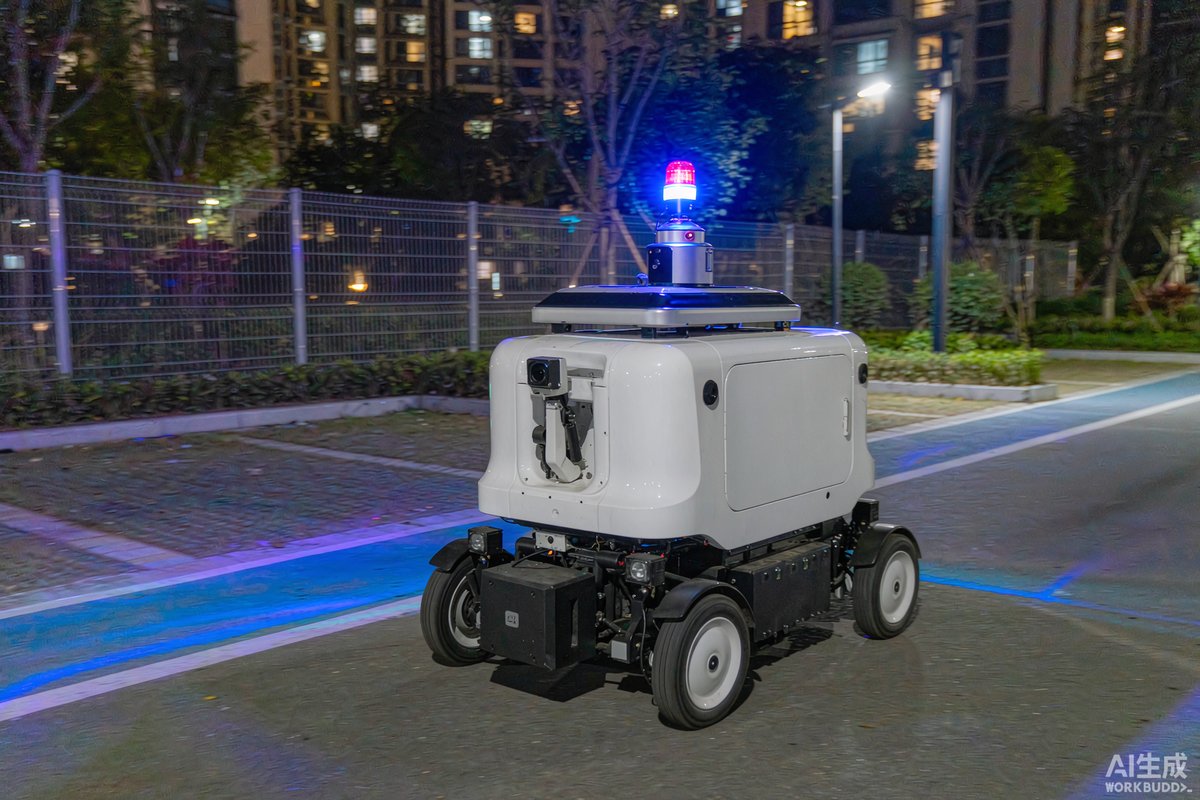
无人巡逻车进环湖绿道,车是买来的,效果是调出来的。同一台车,参数设得好全天稳跑,设得不好不是急停卡死就是低速磨洋工。设定的原则只有一条:安全参数就高不就低,效率参数按数据调。以下五类参数构成一套可执行的操作清单。
一、限速分区分段设:速度跟着人流走
限速不设全局值,按分区设三档:人流密集的入口广场、商业街段设每小时八公里;主路常规巡逻段设每小时十五公里;夜间少人的开阔段放宽到每小时二十公里。分段边界与电子围栏联动,车辆跨区自动切换限速,避免靠人工盯速度。设定后实测验证:各分区实际通过速度是否生效,该速度下制动距离是否在反应余量内。速度参数每季度结合人流数据复核,节假日高峰整体下调一档。所有速度变更留记录,变更人、时间、原因齐全。
二、避障距离留冗余:雨天阈值加两成
避障参数的核心是感知距离与刹停距离的余量配比:感知到障碍后从减速到完全停下的距离,必须小于设定感知距离的一半,留足系统延迟与路面附着变化的空间。绿道三类高频障碍单独标定:行人尤其儿童与宠物的随机横穿,按最坏横穿速度设定反应阈值;缓慢移动的保洁车与游览车,避免跟车误判;低矮障碍如台阶沿、倒伏树枝,确认感知系统都能识别,识别不到的路段标注为人工巡查段。雨天制动距离阈值整体上调两成,雨停恢复。急刹事件后导出日志复盘:误刹多就放宽识别条件,漏检多就收紧。
三、返航电量定阈值:两档电量两条规矩
返航电量设两档:一级阈值百分之二十触发返航,车辆完成当前点位后不再接收新任务,沿既定路线回充电桩;二级阈值百分之十触发紧急模式,就近停靠安全点并推送告警。阈值按单程最远点回桩的耗电实测反推:往返耗电加两成余量即一级阈值下限。绿道线长,电量估算还受坡度影响,连续爬坡段按上坡耗电修正。多车共用充电桩的要设排队策略,避免集中返航堵桩。每周分析触发记录:频繁触发一级返航说明班次排长了,触到二级返航就是排班事故,当周必须调整。
四、语音灯光随场景:分时段调音量模式
语音与灯光参数按场景配置:白天人流密集段用清晰适中的提示音,夜间二十点后音量降档,居住区邻近段再降,避免扰民投诉。喊话内容分场景预置:常规劝导、寻人广播、紧急疏散三类,音量与循环次数各配一套。灯光按任务切换:常规巡逻用警示闪烁,夜间贴边行驶开启示宽模式。声光参数与分区绑定,进入居民区段自动静音。提示音选亲和话术不要命令腔,绿道是服务场景,话术过硬容易引发投诉。参数调整后实车听一遍效果再上线。
五、远程接管定时限:三十秒是硬指标
远程接管参数是最后一道安全网,三个数要定死:接管响应时限三十秒,车辆异常请求人工确认后,监控端必须在三十秒内响应;接管通道双链路,主用移动网络、备用专用通道,断网自动切换;失联动作预设,车辆与平台失联超时,自主就近安全停靠并开启警示。接管演练每月一次,模拟断网、障碍误报、电量异常三类场景,演练不达标的当月禁止扩线。操作权限只授予考核合格的专职监控员,操作全程录屏留存。参数设定清单见下表。
| 参数类别 | 设定原则 | 调整依据 |
|---|---|---|
| 分区限速 | 三档随人流切换 | 季度人流数据复核 |
| 避障距离 | 刹停小于感知半程 | 急刹日志按周复盘 |
| 返航电量 | 两档阈值留余量 | 触发记录周分析 |
| 语音灯光 | 分区绑定分时段 | 投诉与实测效果 |
| 远程接管 | 双链路三十秒时限 | 月度演练结果 |
结语
环湖绿道无人巡逻车的参数设定,就是把限速、避障、返航、声光、接管五类参数按场景配齐、按数据调优:速度跟着人流走,余量给足雨天,电量按最远点反推,声光分时段降扰,接管三十秒兜底。参数台账留痕、月度演练、季度复核,安全底线和巡逻效率就能同时立住。
派维拉Pevila(杭州海赛智能科技有限公司)专注警用巡逻装备研发制造,产品服务G20杭州峰会、杭州亚运会等国际级安保任务。如需了解更多产品与方案,欢迎联系:
电话:0571-86470356 | 邮箱:haisai@pevila.com | 官网:https://www.pevila.com
常见问题
Q:参数初始值从哪来,多长时间调一次?
A:初始值三处取:厂商出厂安全默认值、同类绿道项目推荐值、本路段实车实测值,从严取用。投运首月每周复盘运行日志快速调优,之后稳定为季度复核,季节交替与节假日按预案临时调整。任何调整都留变更记录,出问题可回溯到参数版本。
Q:无人巡逻车频繁误刹卡住怎么办?
A:先导出急刹日志分类:识别过敏的,如对落叶、阴影反复误判,将该目标加入白名单或放宽该路段识别灵敏度;位置固定的卡点,标注为已知道障修正高精地图。调整后观察一周验证。误刹率仍高的路段排查传感器脏污与安装角度,仍无改善的联系厂商升级感知软件,切忌调低安全阈值硬跑。
Q:多台车怎么避免同时没电?
A:靠排班与充电策略双管:班次错峰排布,各车返航时间自然错开;充电桩按车位数配足,系统设排队策略先到先充、满电让位。监控看板实时显示各车电量,多台车同步低于一级阈值时,当周调整任务半径。每周复盘返航触发记录,触到二级返航的班次定为排班事故追因。
 haisai@pevila.com
 0571-86470356
 15024516568