风景名胜区无人巡逻车怎么选型
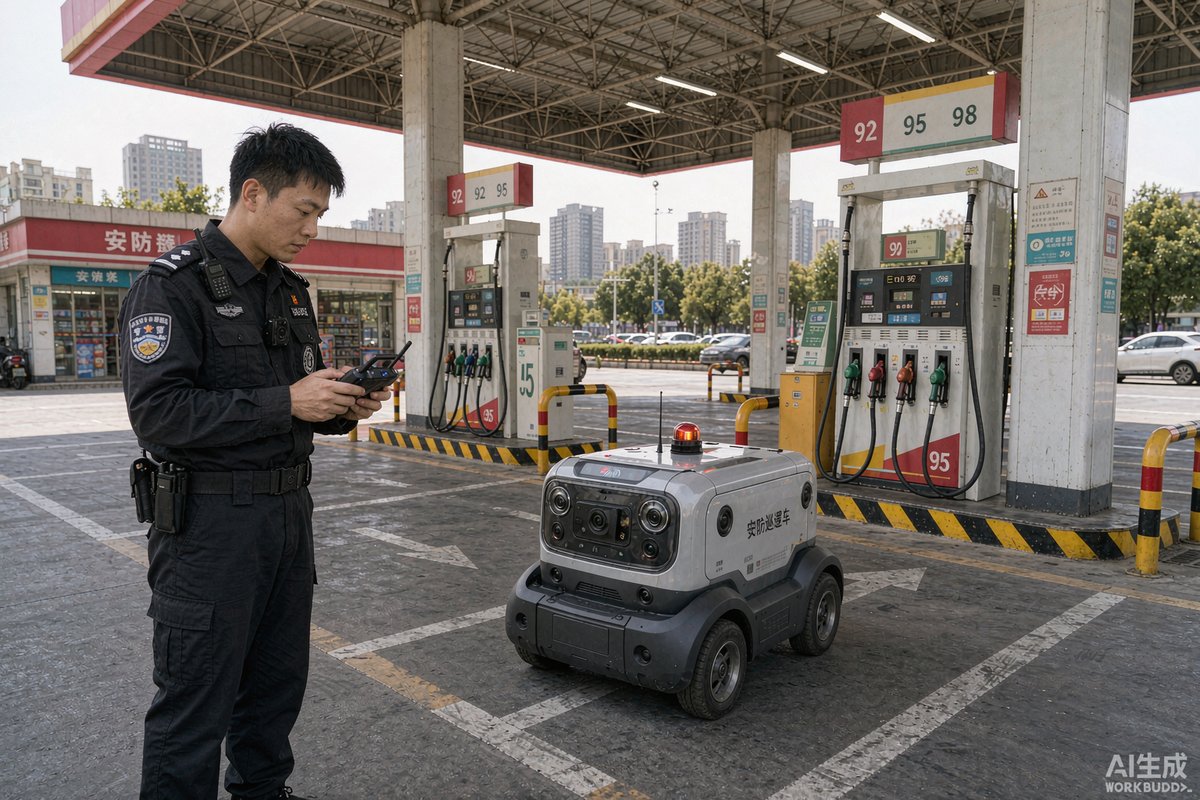
风景名胜区的巡逻环境对无人巡逻车是个不小的考验:道路有起伏、弯道多、游客和车辆混行,部分区域信号还比较弱。选型选得好,无人车能替代大量重复巡查;选得不对,遇到坡道爬不上、信号一断就"趴窝",反而添麻烦。本文把景区场景下的选型要点逐项拆开,方便对照参数表逐条核对。
一、景区场景对无人巡逻车的特殊要求
景区与厂区、园区的最大区别在于环境的不确定性和开放性。一是地形复杂,坡道、弯道、石板路、临水路段都可能出现;二是人员密集且流动随机,避障要求高;三是户外环境多变,日晒雨淋、温差大,对防护等级有要求。选型的出发点,是让无人车能适应真实路况,而不是只在平整试验场上跑得好看。
二、选型核心维度
下表列出景区选型最需要关注的几个维度,可作为评估清单。
| 维度 | 关键指标 | 选型建议 |
|---|---|---|
| 通过能力 | 爬坡角度、越障高度、离地间隙 | 按景区最陡路段和安全余量选 |
| 感知避障 | 多传感器融合、识别距离 | 要能应对人车混行的动态环境 |
| 续航补电 | 续航里程、充电或换电方式 | 覆盖一个完整班次并留余量 |
| 通信调度 | 网络覆盖、断网续行能力 | 信号盲区要有本地自主策略 |
| 防护等级 | 防水防尘、温区适应 | 匹配当地气候和雨季条件 |
三、感知与避障能力怎么评估
景区人流随机性强,避障是安全底线。评估时不能只看宣传参数,建议在真实路段做测试:游客突然横穿、儿童追逐、遮阳伞和观光车遮挡视线等场景都要覆盖。多传感器融合的方案通常比单一传感器更可靠,同时要确认在雨雾等恶劣天气下的识别表现,以及遇到无法处理的情况时是否能安全停车并报警。
四、续航、补电与作业时长
景区巡逻班次长、路线往返距离大,续航是硬指标。选型时一方面实测满载和坡道工况下的真实续航,另一方面规划补电方式:是回站充电、换电池还是沿线设点。换电模式适合连续作业,回站充电则要有足够停车位和充电时间冗余。建议按"一个班次路线总里程的1.3倍以上"估算续航需求,避免半路断电。
五、通信与调度平台
景区山谷、林区容易出现信号盲区,通信方案要提前勘测。选型时应确认车辆支持的数据回传方式、断网时能否继续按预设路线自主巡逻、恢复网络后数据是否自动补传。同时关注调度平台是否提供开放接口,能否与景区现有监控、广播和指挥中心对接,避免形成信息孤岛。
六、验收与试运行
无人巡逻车的验收一定要在真实环境里做。建议完成三件事:一是带载跑通最陡路段和最长路线,验证通过性与续航;二是模拟游客横穿等场景,验证避障与安全停车;三是断电断网测试,看是否安全可靠。建议先小范围试运行一个周期,用实际数据评估稳定性,再决定扩大部署。试运行中记录故障与处置情况,也便于反向修订巡逻方案。
结语
风景名胜区选无人巡逻车,核心是"适配真实路况":通过能力按最陡路段选,避障能力在真实人流中测,续航按一个班次留足余量,通信要解决盲区,防护等级匹配气候。最后用真实环境验收和试运行把关。把这些维度逐条核对,才能选到既安全又实用的车型,让无人车真正减轻景区巡防负担。
派维拉Pevila(杭州海赛智能科技有限公司)专注警用巡逻装备研发制造,产品服务G20杭州峰会、杭州亚运会等国际级安保任务。如需了解更多产品与方案,欢迎联系:
电话:0571-86470356 | 邮箱:haisai@pevila.com | 官网:https://www.pevila.com
常见问题
Q:风景名胜区选无人巡逻车,最该看哪个指标?
A:通过能力和避障能力最关键。景区坡道、弯道、石板路多,游客人车混行,车辆爬不上坡或避障不可靠都是硬伤。建议按景区最陡路段选爬坡参数,并在真实人流场景中测试避障表现,而不是只看试验场数据。
Q:景区信号有盲区,无人车还能用吗?
A:可以用,但要选对方案。应优先选择断网后能按预设路线继续自主巡逻、恢复网络后自动补传数据的车型,并在信号盲区提前勘测、必要时增设基站。安全兜底策略是选型时必须确认的重点。
Q:怎么验证无人巡逻车选对了?
A:在真实环境里验收:带载跑最陡路段和最长路线验续航与通过性,模拟游客横穿验避障与安全停车,再做断电断网测试。之后小范围试运行一个周期,用稳定性数据判断是否扩大部署。
 haisai@pevila.com
 0571-86470356
 15024516568