关于食品加工园区无人巡逻车,恶劣路况怎么跑?路况适应要点
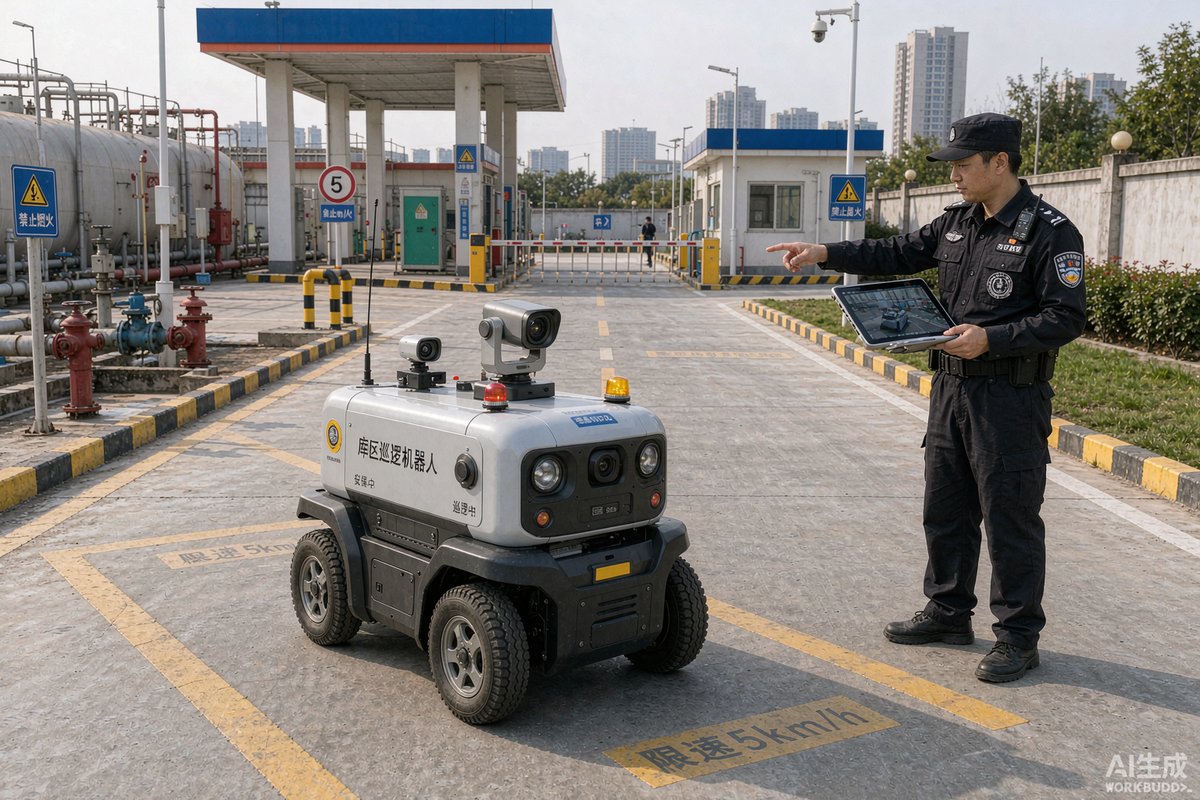
无人巡逻车进了食品加工园区,最先遇到的不是技术问题,而是路的问题:装卸区减速带又密又高,冷库门口常年有冷凝水。同样一台车,在路面平整的园区跑得顺,换个园区就频繁停摆,差别就在于路况适应工作做没做足。让无人车跑得好,要先让路和车的参数匹配起来。
一、先给园区路况做一次摸底
上任何无人巡逻车之前,建议拉着厂家工程师把园区路网走一遍,逐段记录五类信息:路面材质与平整度,有无坑洼和沉降;坡道位置与坡度,装卸平台和地磅区域尤其要量;减速带数量、高度与间距;易积水点位与排水情况;人流车流高峰时段与混合路段。摸底成果做成一张路况分级图,路面良好的定为主线,条件差的定为慎行线,确实不适行的标为禁行线。这张图是选型和调度的共同底稿。
二、选型参数怎么匹配路况
路况摸清后,把参数要求直接写进采购技术附件,重点对准园区最差的那段路:
| 路况特征 | 主要风险 | 配置要求 |
|---|---|---|
| 密集减速带 | 底盘磕碰部件松动 | 底盘离地间隙加大悬架扎实 |
| 冷库门口湿滑 | 轮胎打滑误判障碍 | 防滑胎纹加湿度自适应 |
| 长缓坡路段 | 续航衰减动力不足 | 爬坡度满足实测坡值 |
| 无标线旧路面 | 循迹困难偏航 | 支持多传感器融合定位 |
谈判时要求厂家按摸底数据提供通过性承诺,并在园区实测验证。
三、地图采集与路线调校
无人车的表现七分靠调校。新车辆到园后要先做全量地图采集,缓慢覆盖全部计划线路,标注减速带、坡道、积水点和临时障碍常见位置。之后进入调校阶段:针对减速带多的路段设定降速区间,坡道前后设置加速和制动策略,易积水点配置绕行或低速通过规则。调校不是一次完成,建议每条线路至少完整试跑一周,每天复盘异常停车和绕行记录,逐段优化参数。调校期结束要有书面的线路验收,确认无误报、无误停后才正式排班。
四、恶劣路段要有限行策略
再强的车也有不该硬闯的路。管理上要为无人车划定动态限行规则:雨天对冷库门口和地势低洼路段自动禁行,改走高位线路;装卸高峰时段避让货车转弯区域,错峰通过;发现路面施工或大宗物料临时堆放,调度端一键将该路段降级为禁行,并同步调整巡线路线。限行规则要能远程快速变更,不能依赖人工到场处置。同时保留远程接管手段,车辆请求人工确认时监控室须在规定时限内响应。
五、持续监测与迭代不能停
路况是变的,适应工作也要持续。建议每月导出一次运行数据,统计各路段的停车次数、绕行次数和障误报率,排名靠前的路段实地复勘,看是路况劣化还是参数需要更新;每季度更新一次地图,特别是施工改造、新增设备后的区域;雨季和冰冻季节来临前做专项排查,提前调整限行范围。无人车的可靠是用数据喂出来的,持续迭代比一次到位更重要。
结语
食品加工园区的无人巡逻车要跑得稳,功夫在车外:先摸底把路况分级,再按最差路段选型定参数,地图采集和线路调校做扎实,恶劣路段配好动态限行,最后用月度数据复盘持续迭代。按这五步推进,无人车就能从频繁停摆的新设备变成值得信赖的巡逻主力。
派维拉Pevila(杭州海赛智能科技有限公司)专注警用巡逻装备研发制造,产品服务G20杭州峰会、杭州亚运会等国际级安保任务。如需了解更多产品与方案,欢迎联系:
电话:0571-86470356 | 邮箱:haisai@pevila.com | 官网:https://www.pevila.com
常见问题
Q:园区路面坑洼较多还能用无人巡逻车吗?
A:关键看坑洼的范围和深度。零星小坑洼可通过降速和悬架适配解决,选型时明确底盘离地间隙和通过性要求即可;大面积破损路面建议先修补再上线,否则车辆误停频繁,勤务价值大打折扣。可先安排无人车跑条件好的主线,路面整改列入园区基建计划,分步扩大运行范围。
Q:车辆频繁在减速带前误停怎么办?
A:减速带是无人车误停的高发原因,通常是雷达把凸起识别为障碍。处理办法有三步:先在地图中标注减速带位置并设定降速通过策略;再联系厂家调低该类目标在特定路段的敏感度;最后试跑验证,确认既能通过又不影响真实避障。若个别减速带又高又密且无法调通,可申请在其处改铺缓坡或调整线路绕开,从环境侧解决更彻底。
Q:恶劣天气下无人车要停用吗?
A:不必一刀切。中小雨且路面无积水的,车辆按湿滑模式降速运行通常没有问题;暴雨、冰雪或能见度极低时,建议将露天线路降级为禁行,保留有遮蔽的室内和连廊线路,或切换为远程监控为主的巡查方式。关键是把天气联动规则预先配置到调度平台,达到条件自动执行,并保留人工接管通道,既不断勤务也不冒风险。
 haisai@pevila.com
 0571-86470356
 15024516568