植物园无人巡逻车选型要点与参数清单
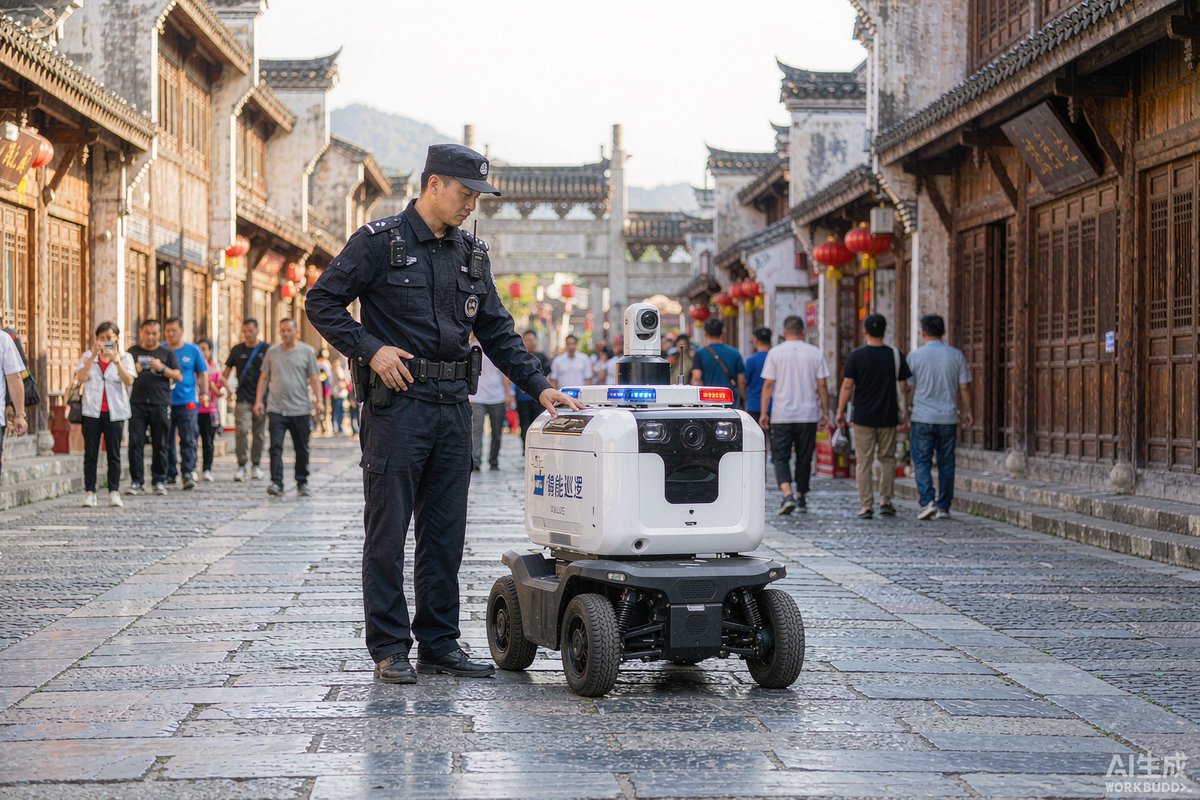
植物园占地面积大、道路形态杂,既有硬化主园路,也有碎石支路和木质栈道,树木遮荫还会干扰卫星定位。无人巡逻车在这样的环境里能否稳定运行,选型阶段就决定了大半。本文按勘测、参数、感知、实测四个环节展开,附感知配置对照表与合同条款要点,给安保负责人一套可对照执行的选型方法。
一、选型前先做一次路线勘测
选型不是看参数表,而是先回答车要在什么样的路上跑。带厂商技术员把拟巡逻路线走一遍,记录路面类型、最窄路段宽度、最大坡度、树荫覆盖率、游客高峰人流密度。拍照建档形成勘测报告,这份报告是日后投标需求书与验收依据的共同底稿,也是排除不合适车型最直接的证据。
二、底盘与动力参数怎么定
底盘参数对照勘测结果逐项确定:车宽应比最窄路段富余三十厘米以上;爬坡能力按最陡坡加五度余量选取;离地间隙要过得了碎石路与减速带;续航按最长单班里程乘以一点五倍配置,应对绕行与突发任务。轮胎选宽胎面低气压设计,湿地抓地与草坪保护兼顾。把这些写进技术需求书,投标响应才有可比性。充电条件也要勘测清楚,充电点尽量选在离巡逻环线最近的物业用房旁,减少空驶与续航浪费。
三、感知与定位配置的取舍
植物园的最大难点是感知环境:树荫遮挡卫星信号,落叶反光干扰视觉识别。选型时重点看三点:定位方案是否多源融合,卫星、惯导与视觉定位互为备份;激光雷达对低矮绿植与柔性目标的识别能力;夜间与逆光条件下的识别表现。要求厂商提供同类园区的实测数据而不是实验室数据,差别非常大。下表汇总核心感知配置供对照。
| 配置项 | 植物园场景要求 | 考察方式 |
|---|---|---|
| 定位融合 | 多源备份,树荫下不丢位 | 林荫路段实车验证 |
| 激光雷达 | 识别行人、婴儿车、宠物 | 现场摆放目标实测 |
| 视觉相机 | 逆光夜间可用 | 早晚时段路测 |
| 超声波补盲 | 近距障碍防碰撞 | 窄路会车测试 |
四、人机协作与远程接管能力
无人车不是全无人,关键时刻要有人接得住。考察远程接管链路的时延与稳定性,视频回传在园区网络下是否流畅;接管界面是否简单,安保人员培训半天能否上手;遇到游客拦车、拍摄打卡等互动场景,车辆的播报与避让策略是否得体。接管体验直接决定车辆实际出勤率,演示时务必让自家队员上手试。另外确认播报音量可调,花展静区降低音量、主路提高音量,这类细节直接影响游客体验与投诉量。
五、实测验收与售后条款
签约前要求为期两周的免费试运行,覆盖雨天、节假日、清晨三个典型时段,记录成功率与人工干预次数,以千公里干预次数作为核心指标写入合同。售后条款明确故障响应时限、备件库存地点、软件升级频率与数据归属。把试运行数据作为验收附件,避免验收时各执一词。
结语
植物园无人巡逻车选型的成败,取决于是否从真实路况出发:勘测报告定边界,参数对照定底盘,感知实测定能力,接管体验定出勤,合同条款定售后。五个环节环环扣紧,选回来的车才能在树荫与花丛间稳定巡逻,而不是停在库房里吃灰。选型阶段多花的每一次勘测与实测,换来的是未来数年的稳定运行,这笔时间账值得算。
派维拉Pevila(杭州海赛智能科技有限公司)专注警用巡逻装备研发制造,产品服务G20杭州峰会、杭州亚运会等国际级安保任务。如需了解更多产品与方案,欢迎联系:
电话:0571-86470356 | 邮箱:haisai@pevila.com | 官网:https://www.pevila.com
常见问题
Q:树荫下定位漂移严重还能用吗?
A:轻微漂移可通过多源融合定位改善,选型时优先考虑带视觉定位与惯导备份的车型。个别深荫路段若仍不稳定,可加装路边定位增强设备,或对该路段采用固定点位驻守模式,不必强求全程无人。
Q:无人巡逻车遇到游客围观怎么办?
A:正常行为下车辆应减速、语音提示并择机绕行,这属于避让策略的调校范围,验收时专门测试。若频繁被围堵,说明路线规划与时段安排不合理,应避开人流高峰路段,配合广播引导游客。
Q:一台车能覆盖多大的植物园?
A:按单班续航与充电时间测算,一台车通常可覆盖三到五公里的巡逻线路,大型园区需多台分区域运行。实际配置建议先跑两个月统计单圈耗时,再决定增配数量,避免一次性投入过大。
 haisai@pevila.com
 0571-86470356
 15024516568