写给步行街管理者:无人巡逻车常见问题怎么解决
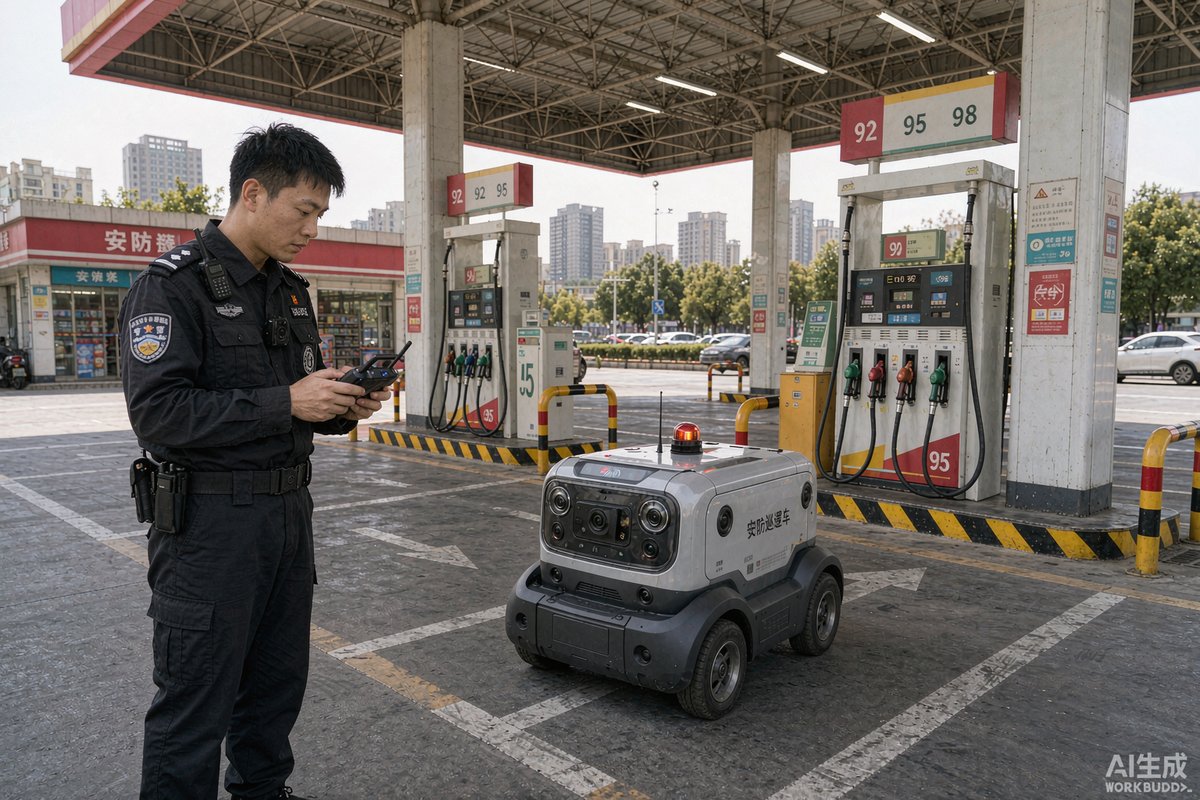
步行街是无人巡逻车最容易"水土不服"的场景。它没有人行道的边界,没有固定的车道,铺装石材在雨天湿滑、玻璃幕墙反射强烈、周末客流密度可达每百平方米40人以上,两侧商铺的无线设备把2.4G频段挤得满满当当。车辆上线第一个月,管理方最常遇到的抱怨是"它又不动了""它跑到树池里去了""调度台看不到它"。这些问题多数不是设备故障,而是场景与配置不匹配。
一、定位漂移:车"以为"自己在别处
表现是车辆沿既定路线行走时逐渐偏向一侧,或者到了转弯点不停,直接撞上路桩。步行街的成因集中在三处:卫星信号被两侧高层遮挡形成多径反射;地面石材的纹理与反射让视觉里程计误判;商铺雨棚与广告牌的金属结构干扰磁力计。
处理办法分两步。软件层,优先启用激光雷达SLAM+预设反光板的组合定位,在路线关键节点(转弯、出入口、坡道)布设反光标识,把定位误差压到10厘米以内。硬件层,检查车辆雷达安装高度是否被新增的花箱、垃圾桶遮挡,步行街的设施几乎每月都在变动,这是漂移问题反复出现的根因。
建立一张"地图维护日历"很有必要:每季度重新采集一次地图,每次街区改造、新增摊位或临时活动结束后48小时内完成地图更新。地图不更新,再好的算法也会迷路。
二、避障误停:人太多就"僵住"
步行街的高峰客流会让无人车的避障逻辑频繁触发:行人从侧面切入、儿童突然跑动、摊贩推车横穿,车辆判定前方障碍,选择停车等待。如果等待逻辑设计得不好,车会停在通道中央,反而成为新的堵点。
解决方案是分层避障策略:一级减速区(3米内检测到移动目标,降速至0.5米/秒);二级绕行(侧面有空隙且宽度≥0.8米时侧向绕行);三级停车播报(无绕行空间时停车并语音提示"请让一让");超时接管(停车超过30秒自动上报调度台,由人工远程接管)。四个层级要在车辆参数里明确设定,而不是交给默认值。
还有一个容易被忽略的细节:步行街地面常有井盖、减速带、排水沟盖板,雷达会把它们识别为"低矮障碍"而反复刹车。这类静态干扰应加入地图的"忽略层",但要做到"宁可少忽略、不多忽略",儿童身高低于雷达扫描高度时,忽略层可能造成漏检。
三、通信中断:调度台"看不见"车
表现是后台地图上车辆图标停滞、视频画面卡顿、远程接管指令无响应。步行街的无线环境复杂,商铺WiFi、蓝牙信标、客流统计设备都在2.4G频段,4G信号又被密集人流吸收衰减。
建议采用双链路冗余:主链路用运营商专网或5G切片,备用链路用园区自建无线网桥。车辆端设置心跳机制,每5秒上报一次状态,连续丢失3次心跳即触发告警。同时给车辆配置本地缓存,断网期间继续按预设路线巡逻并录像,恢复后自动补传。
需要提前约定"失联处置"规则:失联超过2分钟,调度员应主动前往最后上报位置查看;失联超过10分钟,启动人工接管并报告安保主管。规则写进值班手册,避免各人各做一套。
| 故障现象 | 可能原因 | 快速排查动作 | 处置时限 |
|---|---|---|---|
| 路线偏移 | 地图过期、反光板移位、雷达遮挡 | 比对现场设施与地图版本,检查反光板 | 24小时内 |
| 频繁停车 | 避障阈值过严、地面干扰物 | 调取停车日志,查看触发距离 | 2小时内 |
| 断网失联 | 4G弱覆盖、SIM卡欠费、天线松动 | 查看心跳日志,现场测信号强度 | 30分钟内 |
| 续航骤降 | 低温、电池老化、负载增加 | 读取电池健康度,测量实际行驶里程 | 当日 |
| 语音无输出 | 音量设置、喇叭故障、播报队列堵塞 | 远程测试播报,检查音频通道 | 当日 |
四、续航不达标:半天就没电
标称续航80公里的车,在步行街实际可能只跑35公里。原因有三:频繁启停比匀速行驶耗电高30%-50%;夏季地面温度可达50℃以上,电池热管理消耗功率;车载屏幕、灯光、雷达全开时功耗叠加。
选型阶段的判断标准是:按标称续航的50%作为实际可用里程来规划路线。若步行街全长1.2公里,单圈往返2.4公里,每班次需要跑8-10圈,则每班约20-24公里,选标称60公里的车型即可满足,无需追求大电池。电池组建议做成可拆卸式,午间客流低谷时换电,避免整机停运。
冬季还要注意,锂电池在0℃以下容量会衰减20%-30%,步行街的早晚时段尤其明显。北方城市应优先选择带电池加热功能的车型,或在冬季缩短单次巡逻时长、增加换电频次。
五、上线前必须做的三项准备
很多问题源自"没准备好就上线"。建议在正式投运前完成三件事。
第一,路线实测。用人工推车沿规划路线走三遍,记录每一处宽度不足、坡道、井盖、临时摊位、盲区,形成路线台账。无人车的运行路线必须建立在实测基础上,CAD图纸不够用。
第二,应急预案。明确"车辆卡死、撞到行人、突然报警、后台失联"四种情形的处置流程与责任人,配备一台手动遥控器,确保任何时候都有人能把车挪走。遥控器应放在值班室固定位置,交接班时点验。
第三,人员培训。调度员要学会看状态面板、判断告警等级、远程接管;现场巡查员要学会紧急制动、手动推车、更换电池。培训不少于4小时,考核通过后发放操作证。
六、用数据把问题管住
无人巡逻车每天会产生大量运行数据:里程、停车次数、告警类型、任务完成率。建议每周做一次数据复盘,重点看三个指标:任务完成率(计划巡逻圈数/实际完成圈数,低于85%需排查)、人工接管率(每周接管次数/总任务数,高于10%说明场景不适配)、告警响应时长(从告警到处置完成的时间,应控制在15分钟内)。
连续两周任务完成率低于80%,应当暂停车辆运行,重新采集地图并复核路线;若调整后仍无改善,说明该路段的物理条件不适合无人车,应改为固定监控+人工巡查的组合,而不是反复维修。
结语
步行街无人巡逻车的问题,八成出在"地图、网络、规则"三件事上,而不是车本身。把地图维护做成日历,把通信做成双链路,把避障和接管写成明确规则,再配上实测路线与培训,车辆的稳定性会有明显提升。管理者的角色不是等待故障,而是提前定义好"什么情况该怎么办"。
派维拉Pevila(杭州海赛智能科技有限公司)专注警用巡逻装备研发制造,产品服务G20杭州峰会、杭州亚运会等国际级安保任务。如需了解更多产品与方案,欢迎联系:
电话:0571-86470356 | 邮箱:haisai@pevila.com | 官网:https://www.pevila.com
常见问题
Q:无人巡逻车在步行街经常停在路中间,怎么处理?
A:先查停车日志确认触发原因:若是行人避障,放宽绕行阈值并增加语音提示;若是地面井盖干扰,把该位置加入地图忽略层;若是地图偏移导致判定异常,重新采集地图。同时设定停车超30秒自动上报,由调度员远程接管。
Q:步行街商铺WiFi多,会影响无人车通信吗?
A:会有影响。建议使用5G或运营商专网作为主链路,避开2.4G频段拥堵;车辆与后台之间设置5秒心跳,丢包3次即告警;同时在车上配置本地缓存,断网期间继续巡逻,恢复后补传数据。
Q:无人巡逻车的实际续航和标称差很多,正常吗?
A:正常。步行街频繁启停、夏季高温、设备全开的情况下,实际续航通常只有标称值的50%-60%。规划路线时应按标称续航的一半计算,并配置可拆卸电池、在客流低谷换电,避免整机停运等待充电。
 haisai@pevila.com
 0571-86470356
 15024516568