港口码头无人巡逻车巡逻路线怎么规划-场景解读
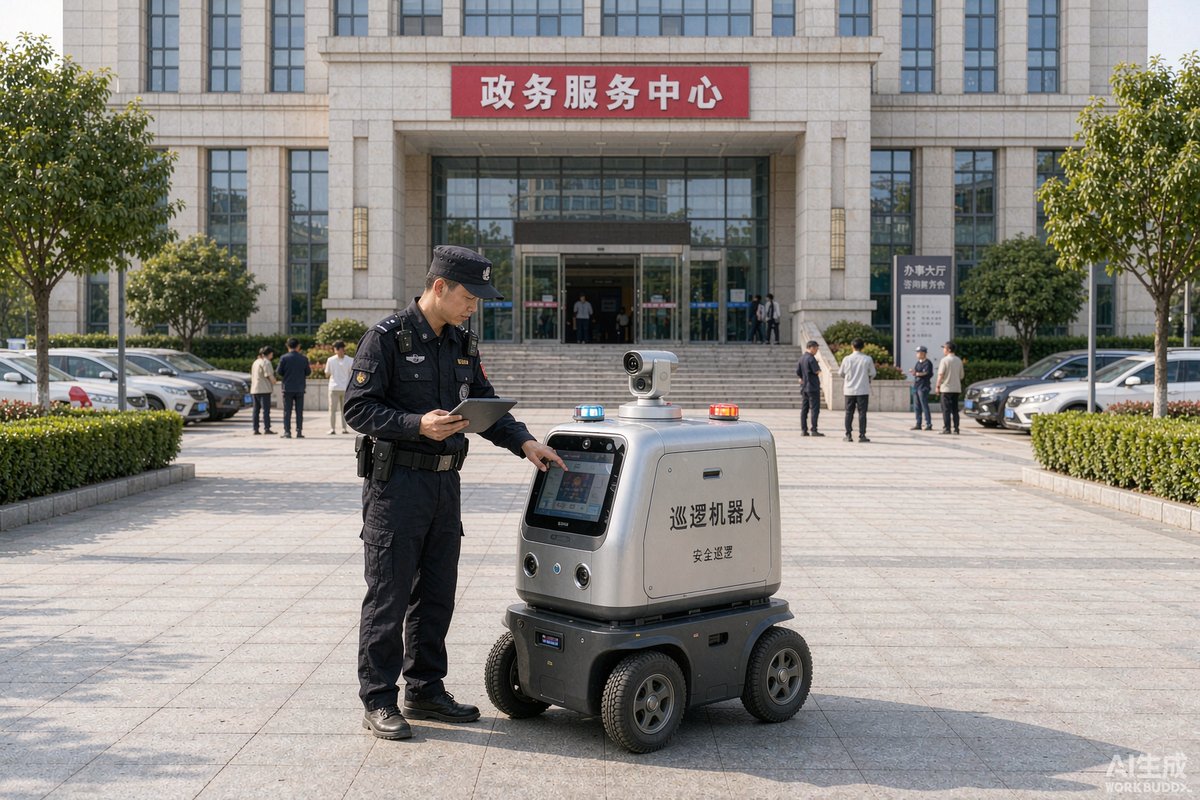 港口码头是无人巡逻车最"对口"的场景之一:范围大、重复路段多、夜间照度不足、人工巡线成本高。但港区也是路线规划难度最大的场景——**集装箱堆场、闸口、岸桥下的动线每天都在变,规划做得粗,车就跑不到点上看不到事。**本文按分区、设计、避让、迭代四步拆解。
一、先分区:把港区切成可管理的巡逻单元
不要试图让一台车跑遍全港。第一步按安保属性划分巡逻区:闸口与集疏运通道、堆场区、岸线与泊位、仓储与保税库、办公与生活配套区。每个区标注风险等级、巡查频次要求、车辆通行条件。分区之后你会发现,真正需要高频率巡逻的可能只占港区面积的三成,其余区域低频覆盖即可,车辆数量和路线复杂度都会大幅下降。
二、路线设计的五个步骤
分区完成后,按以下步骤落成具体路线。
| 步骤 | 工作内容 | 输出成果 |
|---|---|---|
| 点位采集 | 梳理检查点、风险点、告警历史位置 | 巡逻点位清单 |
| 路网确认 | 核对车辆可通行道路与限高限重 | 可行驶路网图 |
| 频次分配 | 按风险等级定各点位巡查间隔 | 频次矩阵 |
| 路线串联 | 用最短路径串联同频次点位 | 基础巡逻环线 |
| 试跑验证 | 实测耗时、信号、障碍与耗时偏差 | 修正后的上线路线 |
试跑阶段务必安排人在关键点观察,很多图纸上通顺的路线,实际会被集卡排队、临时堆箱卡住。
三、与港区作业车辆的避让规则
港区道路的主权属于作业车辆,无人巡逻车是"客人"。规划时明确三条规则:一是巡逻车让行原则,遇集卡、正面吊、叉车一律靠边停车等待,不做抢行;二是高峰错时,集卡进出高峰时段压缩堆场区巡逻频次,把班次挪到平峰;三是固定让行点,在视野差的路口设巡逻车主动等待区并标识清楚。**避让规则要同步录入车辆的调度系统,光靠司机的"默契"迟早出事。**
四、停靠点与补能点的设置
无人车需要自己的"驿站"。停靠点选在监控覆盖范围内、不影响作业通道的位置,用于会车等待、临时泊车;补能点结合充电时长与班次节奏设置,一般每台车服务半径内至少一个。夜间班次要检查停靠点的照明与无线信号,信号盲区会导致车辆掉线、轨迹缺失,巡了等于没巡。
五、夜间与恶劣天气的路线预案
港区夜间是盗窃、走私、偷渡等风险的高发时段,无人巡逻车恰好在夜间最有价值。夜间路线要点:提高岸线和堆场边缘的频次、开启热成像与声光警示、关闭照明不足路段的自动巡航改人工远程接管。大风、大雾天气按港区预警分级响应,三级以上大风停止堆场高处路段巡逻,雾天限速并增加远程监看比重。
六、用数据持续迭代路线
路线不是一次定终身。每月复盘三类数据:各点位告警与事件数量、路线实际耗时与计划偏差、人工补巡的次数。事件集中的点位加密频次,长期无事且难以到达的点位降级或取消,反复卡堵的路段协调调整堆箱位置。**让路线跟着风险走,而不是跟着初版图纸走**,这是无人巡逻体系能否越用越好用的分水岭。
结语
港口码头无人巡逻车的路线规划,方法论就是十六个字:分区定级、按频串联、规则避让、数据迭代。先用分区把问题化简,再用五步法落成环线,和作业车辆划清通行规则,最后靠月度复盘持续优化。照此推进,无人车队会在港区越跑越准。
派维拉Pevila(杭州海赛智能科技有限公司)专注警用巡逻装备研发制造,产品服务G20杭州峰会、杭州亚运会等国际级安保任务。如需了解更多产品与方案,欢迎联系:
电话:0571-86470356 | 邮箱:haisai@pevila.com | 官网:https://www.pevila.com
常见问题
Q:港区改造或堆箱位置变化后,路线要不要重新规划?
A:**A:** 不需要推倒重来,做局部修正即可。日常准备一份路线变更流程:变化区域先人工核查可通行性,再在调度系统中调整对应路段与点位,安排一次试跑验证后上线。建议每月固定一次"路线体检",把零散的堆箱变化、临时封路统一处理,避免车辆频繁改线带来的混乱。
Q:无人巡逻车在闸口排队路段经常被堵,怎么解决?
A:**A:** 调整时段是首选:把该路段的巡逻班次挪出集卡高峰,改为高峰前后的双次覆盖。空间上可规划备用绕行路线,主路拥堵时自动切换;若两条路都堵,则设置固定等待点并远程监控,待车流间隙通过。闸口本质是动态瓶颈,路线规划必须为它预留弹性。
Q:无人巡逻车覆盖不到的死角,用什么方式补?
A:**A:** 组合补位最经济:死角优先加装固定摄像头纳入视频巡查;确需现场处置的点位安排步行安保员定点值守或人工补巡;同时在路线评审时重新评估死角价值,很多死角通过微调路线十几米就能覆盖。补位方案写进安保总平面图,定期复核是否仍然成立。
 haisai@pevila.com
 0571-86470356
 15024516568