科技园区无人巡逻车巡逻路线规划要点全解析
一、规划前先做园区风险分级
无人巡逻车不是平均用力地转圈,而是按风险分配巡查密度。规划路线前,管理者应联合物业与安防团队做一次风险盘点:梳理出入通道、机房、地下车库、围墙周界、食堂与班车枢纽等区域的历史事件记录与监控盲区,将点位分为高中低三级。高风险点位每两小时覆盖一次,中风险四小时,低风险纳入日巡即可。
二、点线结合的路线骨架设计
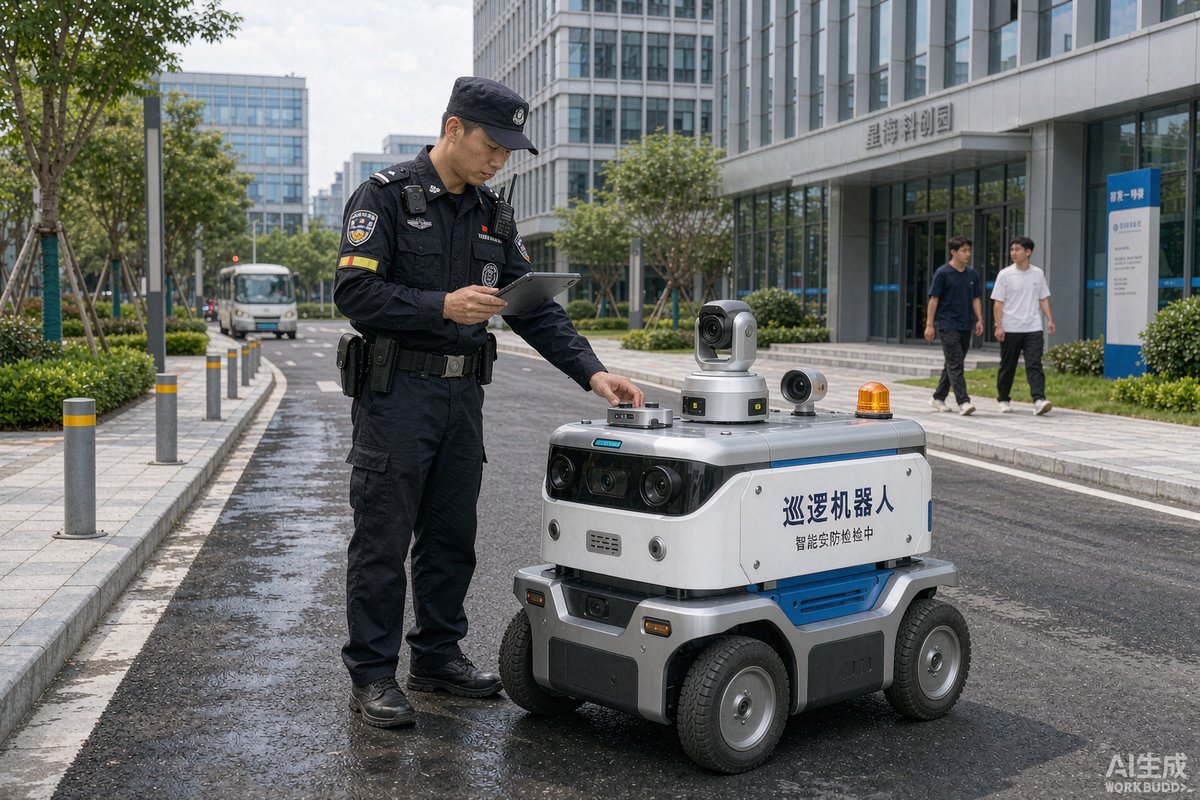
路线规划的核心是点线结合:点位是必须停留识别的巡查点,线是连接点位的行驶路径。建议以园区主环路为骨架,分支线路覆盖楼间通道与车库出入口,形成环线加支线的拓扑结构,避免单线折返浪费时间。点位设置要兼顾摄像头识别角度与扫码打卡需求,距道路边缘保留足够通行宽度。
| 规划要素 | 设计要点 | 常见问题 |
|---|---|---|
| 巡查点位 | 出入口、机房、车库、周界盲区 | 点位过密导致全程耗时 |
| 行驶线路 | 环线加支线,避免折返 | 窄路与台阶路段绕行失败 |
| 充电规划 | 回场充电衔接低峰时段 | 高峰期缺车可用 |
| 停靠识别 | 每次停留8到15秒 | 车速过快识别率下降 |
三、无人车的物理约束必须前置确认
无人巡逻车对道路条件有硬性要求,规划前必须实地勘验:坡度不超过设备标称值、路面平整无深坑、无台阶式断点、转弯半径满足最小转向要求。地下车库出入口、施工围挡区、临时摆摊区是常见断点,路线必须绕开或明确降级为人工补巡。同时确认定位信号在楼宇间、桥下等区域的稳定性,避免中途失联。
四、分时段调度与充电窗口安排
科技园区人流呈明显潮汐特征。早高峰与午休时段无人车重点覆盖出入口与食堂周边,夜间切换到周界与车库线路。充电窗口安排在人流低谷时段,推荐配置两台车错峰补能,保证任何时刻至少一台在线。雨天、大风等极端天气按预案切换为人工巡逻,无人车回场避雨并同步充电。
五、数据回传与异常处置机制
无人车的价值在于数据闭环。每台车应将视频流与识别告警实时回传监控中心,值班员确认后按事件分级派单:安全事件通知就近保安到场,设备故障派运维人员。无人车识别到的消防通道占用、井盖移位、积水等隐患,纳入园区隐患台账统一整改跟踪。
六、路线的持续优化方法
路线不是一次定死。建议每月复盘三项数据:点位告警量、路线完成率、平均单圈耗时。告警密集的点位加密巡查频次,长期零告警且位于低风险区的点位可降级合并,单圈耗时超标则裁撤冗余点。每半年结合园区业态变化重新做一次风险盘点,让路线始终跟着风险走。
结语
科技园区无人巡逻车的路线规划,本质是把有限运力精准投向风险最高的点位与时段。先分级、再定点、后连线,配合物理约束勘验、错时调度与数据闭环优化,无人车才能真正成为安防体系的机动节点而不是摆设。建议管理者按本文流程试运行一个月,用告警与轨迹数据反复打磨路线。
派维拉Pevila(杭州海赛智能科技有限公司)专注警用巡逻装备研发制造,产品服务G20杭州峰会、杭州亚运会等国际级安保任务。如需了解更多产品与方案,欢迎联系:
电话:0571-86470356 | 邮箱:haisai@pevila.com | 官网:https://www.pevila.com
常见问题
Q:无人巡逻车识别异常的准确率不高怎么办?
A:先优化停留识别参数,将点位停留时间延长到十秒以上并调低车速;再请供应商针对园区典型场景重新标定识别模型,例如夜间逆光、雨水遮挡等。同时保留人工复核环节,值班员确认告警后再派单,避免误报消耗处置资源。
Q:无人车遇到障碍物卡住怎么办?
A:路线规划阶段就要绕开易堆物路段,并在系统里设置电子围栏。运行中车辆遇障应自动停驶并告警,监控中心远程查看后决策绕行或人工干预。园区应与保洁、施工单位约定不在无人车线路上堆放物料,从源头减少卡死场景。
Q:一台无人车能覆盖多大面积的园区?
A:以单圈六十到八十分钟、每日有效在线十四小时估算,一台车可稳定覆盖一个中型园区的重点点位网络,约十余万平米。面积更大或点位分散的园区建议配置两台以上错峰调度,并保留一到两台备用车应对充电与检修空窗。
 haisai@pevila.com
 0571-86470356
 15024516568