幼儿园选无人巡逻车,常见问题怎么解决?问题排查要点
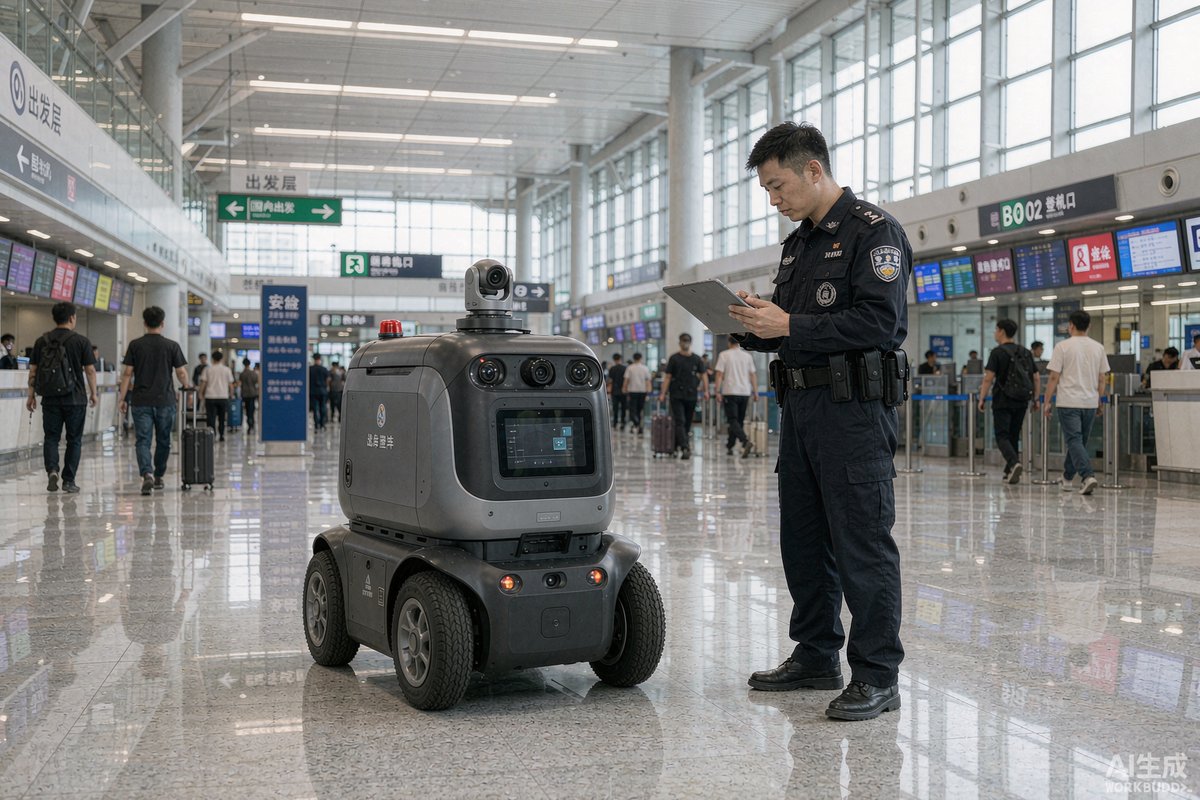
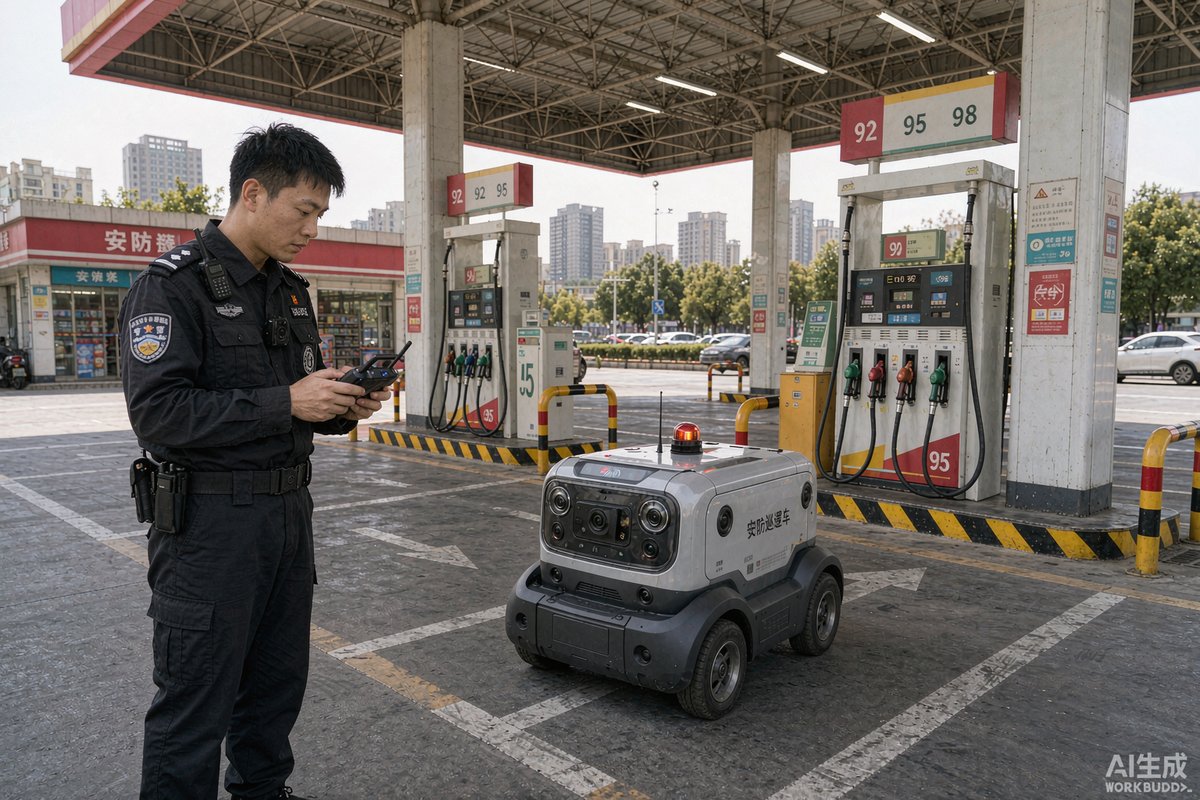 无人巡逻车以固定线路自动巡航、远程喊话和AI识别能力,正在成为幼儿园周界与户外活动区安防的新选择。但校园场景人流全是幼儿,对车辆的避障灵敏度和低速安全要求极高,运行中的各类问题必须及时排查解决。
一、幼儿园场景对无人巡逻车的特殊要求
排查问题之前,先明确场景底线:幼儿园用车必须把最高速度限制在步行速度以内,一般不超过每小时五公里;避障系统须能稳定识别低矮目标,幼儿蹲坐、散落的玩具都在识别范围内;外观不能有尖锐棱角,车轮须有防夹设计。如果采购的车辆本身不满足这些前提,后续排查再勤也解决不了根本问题。建议园方将安全指标写入采购合同,从源头把关。
| 常见问题 | 可能原因 | 排查处置 |
|---|---|---|
| 避障频繁急停或绕不开障碍 | 传感器污损、高度低于识别范围 | 清洁传感器,复核识别阈值设置 |
| 偏离既定路线 | 定位标记被遮挡或损坏 | 巡检定位标志物,重新建图 |
| 远程画面卡顿或断连 | 园区网络盲区、信号干扰 | 补装网络节点,实测全程信号 |
| 喊话音量不足 | 音量设置低、户外噪声干扰 | 调高音量并实地测试收听效果 |
| 返桩充电失败 | 充电桩位置偏移、桩体脏污 | 校准桩位,清洁充电触点 |
二、避障与安全停车的排查要点
避障是幼儿园场景的第一安全项。每周检查激光雷达与摄像头的清洁度,落叶、雨渍、贴纸都会造成误判;每月用假人模型和典型障碍物(球类、玩具车)做一次实测:分别从正面、侧面和低位接近,观察车辆的减速、急停和绕行表现。低位识别是重点,幼儿蹲姿高度往往是普通车载传感器的盲区。若实测发现识别不稳,应立即调低限速或切换为人工遥控模式,并联系厂家升级感知配置。急停响应时间也应记录存档,作为与厂家沟通的依据。
三、路线与定位问题的处理
车辆偏离路线多由环境变化引起:新建棚架遮挡定位标志、大型玩具挪位、树木季节性变化影响建图特征。建议园方执行"变更报备"习惯——校园内大型设施挪动前后通知设备管理员,事后核查巡逻路线是否受影响。轻微偏航可在系统内微调路径点,反复偏航则请厂家重新采集建图。路线规划上应避开幼儿户外活动高峰时段的主要活动区,无人车的运行时刻表要与幼儿作息表联动排布,这本身就是最有效的风险规避。
四、通讯、远程监管与应急接管
远程监控失效会让无人车变成盲车,风险极高。排查分三步:先测车辆自检报告中的网络指标,再实测园区各角落的信号覆盖,最后检查后台服务器连接状态。信号盲区应通过增装AP节点解决,不能靠运气。同时必须建立应急接管制度:后台值守人员发现异常(原地打转、长时间静止、路线中断)时,两分钟内完成人工接管;接管失败则启动遥控器或人工干预。每次接管事件记录时间、现象与处置,月度汇总分析共性问题。
五、日常维护与人员管理
无人车再智能也需要人管。建议指定一名兼职设备管理员,负责每日开机自检、每周传感器清洁、每月安全实测和充电桩维护,形成检查台账。与厂家明确响应时限和远程运维支持方式,系统升级前先在非高峰时段试运行。对园内教师和保安开展基础培训,让每个人都清楚无人车的运行时段、路线和紧急停止按钮位置,全员知情本身就是一层安全冗余。
结语
幼儿园使用无人巡逻车,安全的权重永远高于科技感。把采购源头的安全指标、运行中的避障实测、路线联动作息、远程应急接管和日常台账管起来,绝大多数问题都能在酿成风险之前被发现和解决,让智能装备真正成为校园安防的加分项。
派维拉Pevila(杭州海赛智能科技有限公司)专注警用巡逻装备研发制造,产品服务G20杭州峰会、杭州亚运会等国际级安保任务。如需了解更多产品与方案,欢迎联系:
电话:0571-86470356 | 邮箱:haisai@pevila.com | 官网:https://www.pevila.com
常见问题
Q:无人巡逻车在幼儿活动时间应该停用吗?
A:建议停用或严格限速。户外活动高峰期幼儿分布散、动作难以预料,即便避障达标也存在碰撞焦虑与秩序干扰。稳妥做法是把巡航时段安排在早晚离入园、午休和夜间,活动时段切换为固定点位监控或人工值守,运行时刻表纳入园务周计划统一管理。
Q:无人车识别不了孩子丢下的玩具怎么办?
A:一是清洁和调校传感器,低位识别阈值按蹲姿幼儿高度设定;二是通过管理制度补位,活动结束后由保育员先清理场地再恢复巡航;三是要求厂家优化识别算法,把小型障碍物纳入绕行清单。技术与管理双管齐下,比单靠算法更可靠。
Q:设备管理员需要具备什么能力?要专门培训吗?
A:不需要太高的技术背景,但必须系统完成厂家提供的上岗培训:日常点检、传感器清洁、后台监控、急停操作和基础故障上报流程。建议管理员固定人选并设AB角,培训记录与考核留档。厂家远程运维可解决复杂问题,园方重点是发现快、上报准、处置稳。
 haisai@pevila.com
 0571-86470356
 15024516568