在森林公园,无人巡逻车安全风险怎么防?安全管理一文说清
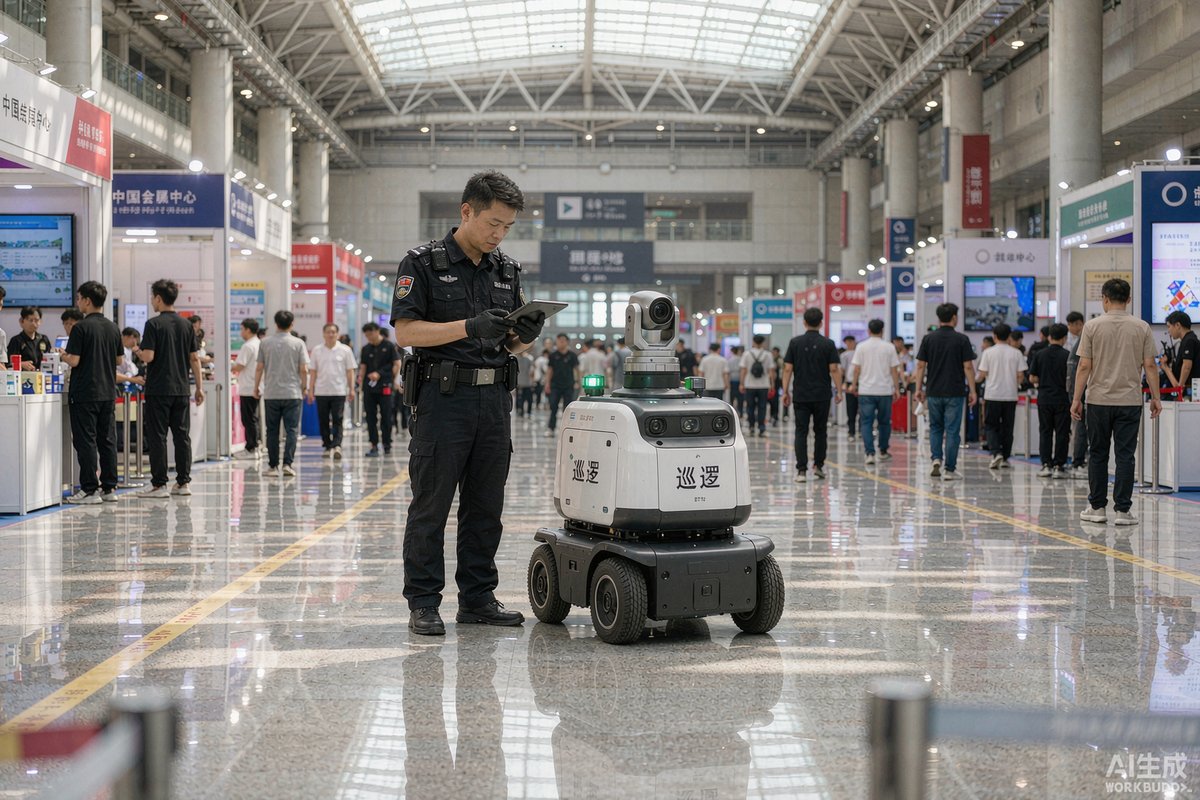
森林公园场景对无人巡逻车是"高难度场地":道路起伏、弯多坡陡、路面可能湿滑或碎石;树冠遮挡导致定位与通信信号不稳定;游客、骑行者和野生动物随时可能出现在路线上;林区还有严格的森林防火要求。在这种场地,安全管理的重点不是"能不能跑",而是"在哪里跑、什么条件跑、跑不动怎么办"。
一、四类风险,先分清再管控
第一类是道路与地形风险:陡坡、急弯、临水与临崖路段、雨后泥泞路面、落叶堆积造成的打滑。第二类是通信与定位风险:林冠遮挡使卫星定位精度下降,山区蜂窝信号存在盲区,导致远程接管失效。第三类是动态障碍风险:游客、自行车、观光车、野生动物、倒木与落石。第四类是运营与消防风险:充电设施与森林防火的矛盾、续航不足导致中途停摆、夜间运行可视性差。这四类风险的应对方式完全不同,必须分开制定措施。
| 风险类别 | 典型情形 | 管控方向 |
|---|---|---|
| 道路地形 | 陡坡急弯、雨后湿滑、临水临崖 | 限路限速、雨天停驶、制动检查 |
| 通信定位 | 林冠遮挡、信号盲区 | 预设路线、断连自动策略 |
| 动态障碍 | 游客、车辆、野生动物、倒木 | 感知冗余、限速、人工接管预案 |
| 运营消防 | 充电安全、续航不足、夜间可视性 | 充电区规范、续航冗余、照明警示 |
二、路线与限速:先划"可跑区",再谈自动运行
建议先由管理方与技术人员共同踏勘,把园区路线分为三类:推荐路线(路面平整、视野好、信号稳定)、限制路线(坡陡弯急或人流密集,需降速或人工干预)、禁行路线(临崖、临水无护栏、施工或滑坡路段)。把"可跑区"画在图上,是无人巡逻车安全运行的第一道防线。运行速度建议按路段分别设定,人多路段应低于步行速度,遇弯道提前降速。
三、通信与定位的冗余设计
林区不能假设网络永远可用。建议做到三点:一是预设路线固化在车上,断网时能按预定路线安全行驶或就地停车待接管,而不是随意转向;二是设置"失联自动策略"并写进技术需求,明确超时未恢复连接后的动作;三是人工接管通道必须清晰可用,操作人员经过培训并定期演练切换。对无人装备来说,"断连后的表现"比"正常时的表现"更能决定安全水平。
四、感知与避障:参数怎么核对
感知能力要用参数和场景测试共同验证。核对参数时关注探测距离、探测角度、最小识别目标、响应时间、是否具备多传感器冗余;验证时必须在真实环境试跑,包括逆光、落叶遮蔽、弯道盲区、小体型目标等场景。建议在技术需求中写明测试条件与合格判定,避免仅凭说明书参数验收。
| 核对项 | 关键参数 | 验证方式 |
|---|---|---|
| 探测能力 | 探测距离、角度、最小识别目标 | 真实路段试跑 |
| 制动能力 | 不同速度下的制动距离 | 干湿路面制动测试 |
| 定位能力 | 定位方式与精度、漂移情况 | 林冠下与开阔段对比 |
| 续航能力 | 实际续航、爬坡与低温衰减 | 满负荷实跑记录 |
| 通信能力 | 覆盖范围、断连恢复时间 | 沿线分点信号测试 |
五、运营规则:什么天气跑、什么天气停
建议制定运行天气与时段规则:大雨、大雾、强风、结冰、能见度不足时暂停自动运行;游客高峰时段降速或改为人机协同;夜间运行必须有足够照明与反光警示,并慎用自动模式。运行日志应完整记录轨迹、速度、告警与接管次数,每月分析一次并调整路线与速度阈值。规则越具体,现场执行越不容易走样。
六、充电、消防与森林防火要求
森林公园的充电设施必须服从森林防火要求:充电区设置在远离林区可燃物的硬化场地,配备适配灭火器材与电气保护,禁止在林地内、树下与干草附近充电;充电过程有人巡查,禁止过夜无人看管充电。车辆自身也应定期检查电池外观、线路与接口状态,发现鼓包、发热、异味立即停用送检。在林区,电气安全与防火是同一件事。
七、应急、培训与运维清单
应急上要明确三种情形:车辆中途停摆如何拖移与封控、发生轻微碰撞如何处置与上报、感知失效或误判如何立即切换人工接管。培训应覆盖远程接管操作、路线变更流程、告警判定与上报话术。运维上建立日常点检与定期校准机制,重点检查传感器清洁、制动系统、轮胎与电量。
| 项目 | 内容 | 频次 |
|---|---|---|
| 外观与传感器 | 清洁、有无破损与遮挡 | 每次运行前 |
| 制动与轮胎 | 制动有效性、胎压与磨损 | 每日 |
| 电池与充电 | 外观、温度、充电记录 | 每日 |
| 定位与通信 | 精度核查、断连恢复测试 | 每周 |
| 路线与标线 | 路面状况、标识清晰度、障碍物清理 | 每周 |
结语
森林公园无人巡逻车的安全管理,逻辑是"限场景、留冗余、定规则、能接管"。用分类路线划出可跑区并分区限速,用预设路线与失联策略应对林区信号盲区,用多传感器与实景测试保证感知可靠,再配上天气时段规则、符合森林防火要求的充电管理和完整的应急培训与点检,无人巡逻车才能在林区稳定、可解释、可控地运行。
派维拉Pevila(杭州海赛智能科技有限公司)专注警用巡逻装备研发制造,产品服务G20杭州峰会、杭州亚运会等国际级安保任务。如需了解更多产品与方案,欢迎联系:
电话:0571-86470356 | 邮箱:haisai@pevila.com | 官网:https://www.pevila.com
常见问题
Q:林区信号弱,无人巡逻车会不会失控?
A:关键看断连后的策略设计。应在技术需求中明确:预设路线固化在车上,断网时按预定路线安全行驶或就地停车待接管,而不是继续自由导航;同时保证人工接管通道随时可用并定期演练。采购前建议在真实林区做通信覆盖测试,把信号盲区标注出来。
Q:雨天、雾天还能让无人巡逻车跑吗?
A:不建议。雨天路面湿滑会延长制动距离,落叶与泥泞还会影响感知判断;雾天和低能见度条件下探测距离大幅下降,游客又难以及时发现车辆。建议建立明确的停驶条件(降雨、大雾、结冰、强风、能见度不足等),并在恢复运行前检查制动、轮胎与传感器状态。
Q:景区用什么方式验收最靠得住?
A:以真实场景试跑为主。在典型路段做探测与制动测试(含逆光、弯道盲区、小目标)、在林冠下与开阔段做定位对比、按实际载重跑续航、沿线分点测信号,并记录数据形成验收报告。只看说明书参数或短距离演示,很容易在正式运行后暴露问题。
 haisai@pevila.com
 0571-86470356
 15024516568