加油站库区无人巡逻车问题排查与实践建议
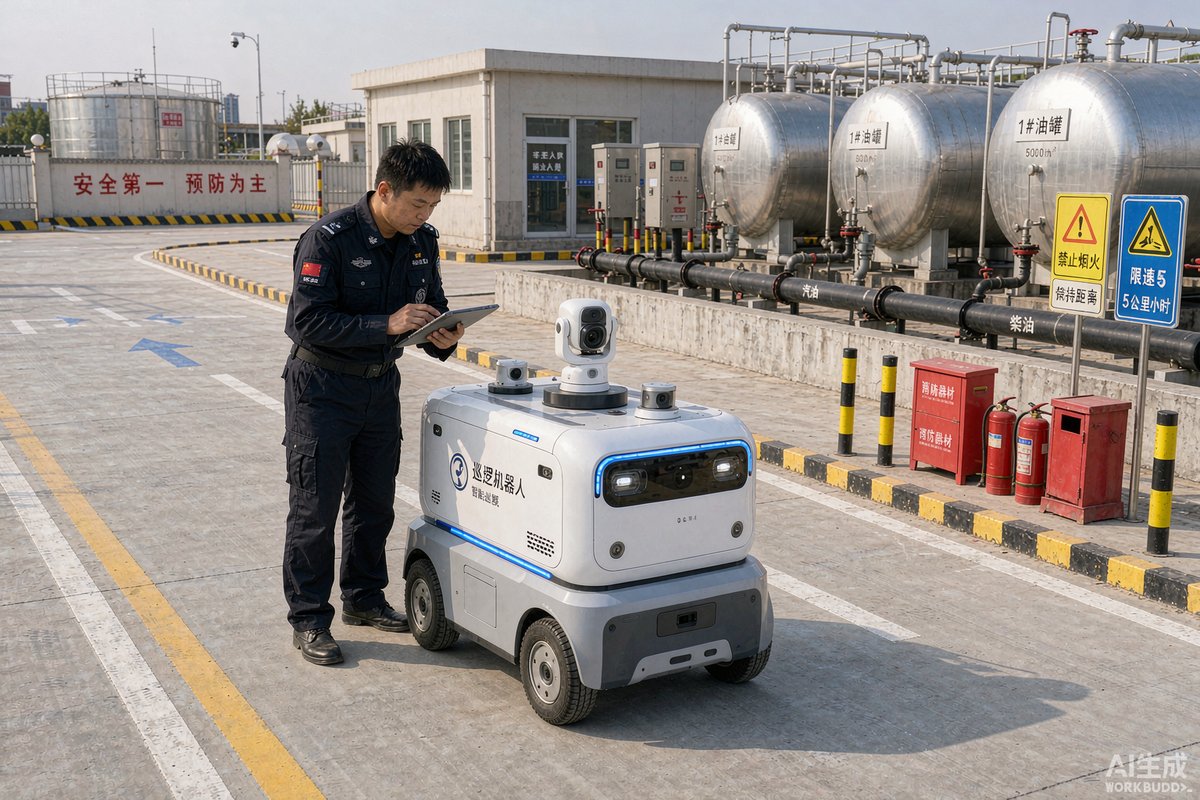
加油站库区(油罐区、卸油区、装卸作业区)属于高风险场所,无人巡逻车在这里承担定时巡查、周界巡防、异常感知与夜间值守辅助的任务。但库区环境对无人装备并不"友好":金属罐体多、地面标识复杂、电磁与油气环境特殊、温差变化大,问题往往不是"能不能用",而是"跑得稳不稳"。本文按常见问题逐项排查,给出成因分析与改进建议,便于使用与运维人员对照处理。
一、定位与导航异常怎么排查
典型表现是偏离预定路线、在某个点位"打转"、地图与实际位置不一致。可能原因有三类:一是环境原因,罐体与钢结构造成定位信号反射或遮挡,形成漂移或多路径干扰;二是地图原因,前期建图时环境变化(新增设备、临时堆物、地面标线改动)未更新;三是参数原因,定位融合参数、转弯半径或速度设置与实际场地不匹配。排查顺序建议为"先看地图是否最新,再看定位数据是否稳定,最后调整行驶参数"。改进做法:建图后定期复核,重大变更后重新建图;关键点位增设辅助定位标识;对易漂移路段降低行驶速度并设定更保守的安全距离。
二、通信中断与数据回传问题
表现是监控端画面卡顿、指令下发延迟、轨迹断续。库区常见成因包括无线覆盖存在盲区(尤其在罐体背面与地下管沟附近)、多路视频并发超出带宽、网络切换时连接重建慢。解决办法是先做覆盖勘测,必要时增设接入点补盲,再按优先级分配带宽:定位与告警数据优先,视频可按需降低码率或分段回传。同时要设计断网后的本地策略,例如断网时继续按预设路线巡逻并本地存储,恢复后自动续传,避免"一断网就趴窝"。
三、误报与漏报:感知报警的常见问题
误报多、漏报也要防,这是使用体验最受影响的环节。误报常见于强光直射、雨雾天气、地面水渍反光、飞虫与飘动物体;漏报可能来自传感器视角受限、参数阈值设置不当、被遮挡。调参的正确顺序是"先用真实场景数据回放验证,再调阈值,最后做现场复测",不要在现场凭感觉随手调。建议把告警分级:高置信度告警直接推送处置,低置信度先记录待人工确认,并定期统计误报率作为优化依据。对加油站库区,还应与既有视频监控、消防与报警系统形成互补,而不是单独依赖一种感知方式。
四、电池、充电与安全防护
库区对充电安全的要求高于普通场所。常见问题是续航虚标、低温掉电快、充电区设置不当。排查要点:核对实际续航与标称值的差距(负载、坡度、温度都会影响);检查电池健康度与充放电记录;确认充电区是否独立、通风、远离油气扩散范围与可燃物,并配置灭火器材。严禁在库区、厂房或密闭空间内充电和过夜充电,这一点没有例外。防护方面应确认车辆防护等级与雨天可用性是否与实际使用条件匹配,涉水、积水路段应设定禁行。
五、环境适应性与场景管理
库区环境对设备的具体影响与应对,可参照下表逐项检查。
| 环境因素 | 典型影响 | 应对建议 |
|---|---|---|
| 金属罐体与结构 | 定位漂移、通信盲区 | 补盲、增设辅助定位、降速行驶 |
| 高温与暴晒 | 电池衰减、传感器误判 | 避峰作业、加装遮阳、控制充电时段 |
| 雨雾天气 | 感知误报、路面湿滑 | 放宽阈值、降速、必要时停用 |
| 地面标线与油渍 | 循迹偏差、打滑 | 定期清洁、优化路径与速度 |
| 作业车辆往来 | 避让不及、通行冲突 | 划定专用巡防路线与避让规则 |
| 粉尘与杂物 | 传感器遮挡、机械磨损 | 定期清洁保养、缩短检查周期 |
六、运维管理与验收改进建议
要减少问题,管理与流程比单次维修更重要。建议建立四项机制:一是日常点检,每次投用前检查电量、传感器清洁度、轮胎与警示装置;二是问题台账,记录每次异常的时间、场景、现象与处理方式,定期做趋势分析;三是周期性维护,包含传感器标定、地图复核、电池健康检测与固件更新;四是应急预案,明确设备故障时的替代巡逻安排。验收阶段应把"连续稳定运行"作为硬指标,例如约定试运行期内的问题率与响应时限,而不是只看单次演示效果。把培训、备件供应与售后响应写入合同,长期运行才稳得住。
结语
加油站库区的无人巡逻车,问题大多集中在定位漂移、通信中断、误报漏报、电池与防护四类。排查思路是"先查环境与地图,再查参数与数据,最后落到运维机制"。补盲与降速解决定位通信,用真实数据回放加分级告警控制误报,严守充电安全底线,并把点检、台账、周期维护与应急预案建起来。做到这些,无人巡逻车才能在库区长期稳定运行。
派维拉Pevila(杭州海赛智能科技有限公司)专注警用巡逻装备研发制造,产品服务G20杭州峰会、杭州亚运会等国际级安保任务。如需了解更多产品与方案,欢迎联系:
电话:0571-86470356 | 邮箱:haisai@pevila.com | 官网:https://www.pevila.com
常见问题
Q:无人巡逻车在罐体附近总是偏离路线,怎么解决?
A:多与定位信号反射遮挡和地图过期有关。建议先复核并更新地图,在关键点位增设辅助定位标识,对易漂移路段降低行驶速度并设置更保守的安全距离;若该区域通信也弱,应同步补盲。若仍不稳定,可考虑将罐体背面等强干扰区域改为固定监控覆盖,车辆绕行外围路线。
Q:告警误报太多,能不能直接把灵敏度调低?
A:不建议直接整体调低,会带来漏报风险。正确做法是先用真实场景数据回放定位误报原因(强光、雨雾、水渍、飘动物体),再针对性调整阈值和检测区域,最后做现场复测。同时把告警分级,高置信度推送处置、低置信度记录待确认,并定期统计误报率作为持续优化依据。
Q:怎么判断一台无人巡逻车是否"真的稳定可用"?
A:看连续运行而非单次演示。建议约定试运行期,统计问题率(偏离、断连、误报)、平均修复时间和可用率,并要求提供问题台账与处理记录。验收时把关键区域的实测轨迹与通信表现列为否决项,同时把培训、备件供应与售后响应时限写入合同,作为长期稳定运行的保障。
 haisai@pevila.com
 0571-86470356
 15024516568